Detectielagen tegen drones: radar, RF, optisch en akoestisch
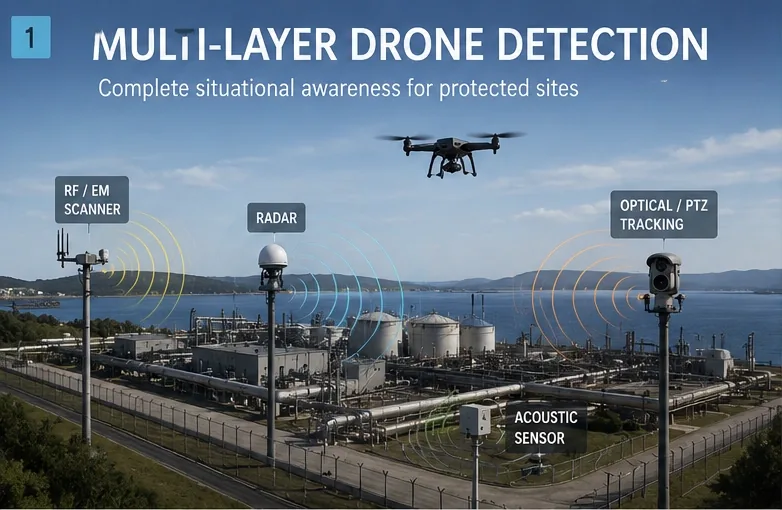
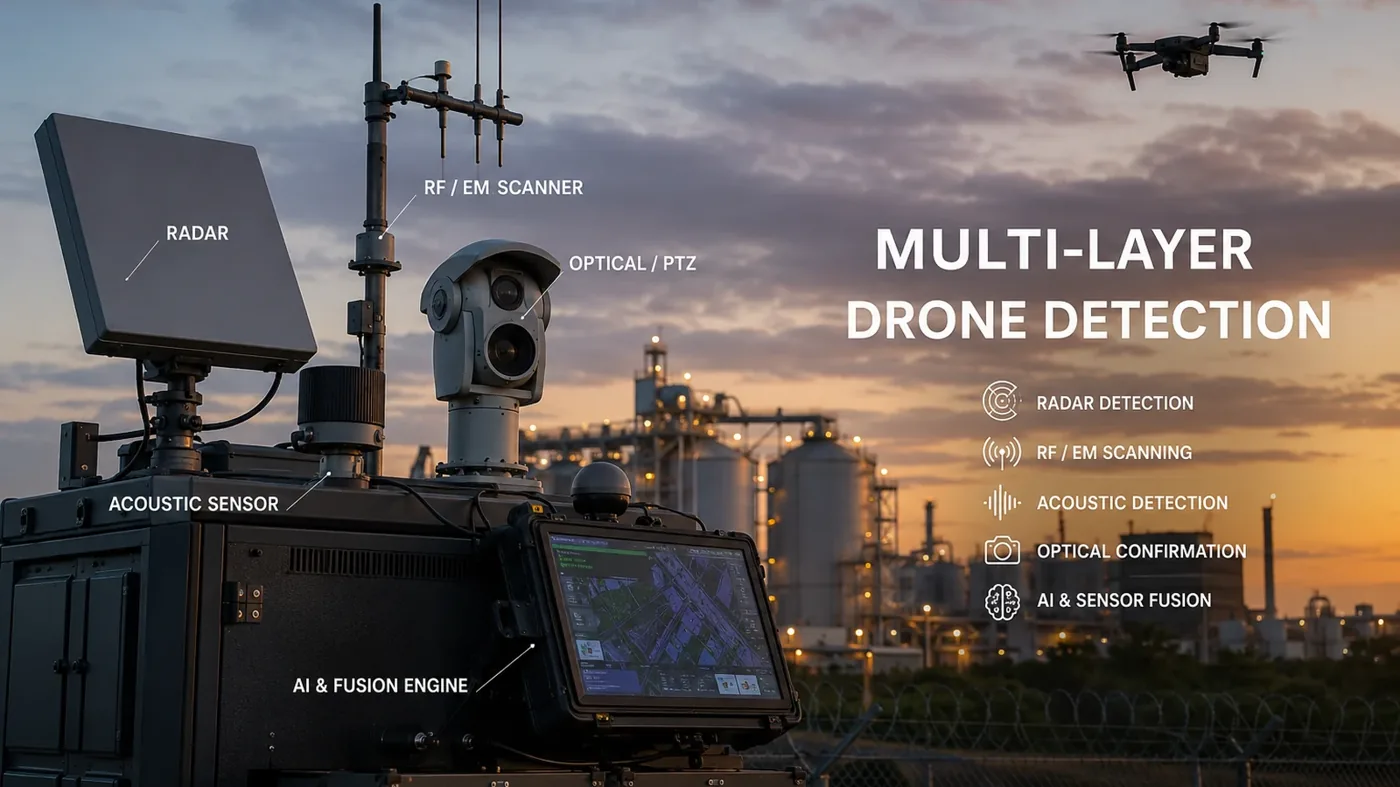
Geen enkele sensor ziet elke drone. Een betrouwbare counter-UAS-detectiearchitectuur combineert radar, RF/EM-scanning, optische PTZ-bevestiging en akoestische sensoren tot één samengevoegd operationeel beeld van de beschermde locatie.
Kernpunten
Meerlaagse dronedetectie in het kort.
Betrouwbare counter-UAS-detectie combineert meerdere sensortechnologieën in plaats van te vertrouwen op één detector: elke laag dekt de blinde vlekken van de andere en het platform voegt ze samen tot één beeld voor de operator.
Wat is meerlaagse dronedetectie?
Definitie.
Meerlaagse dronedetectie is een counter-UAS-aanpak die radar, RF/EM-scanning, optische PTZ-bevestiging en akoestische sensoren samenbrengt tot één samengevoegd operationeel beeld van een beschermde locatie. Het doel is niet alleen een drone detecteren, maar begrijpen waar hij is, hoe hij beweegt, welke sensoren hem hebben gezien, hoe betrouwbaar het beeld is, wat de operator vervolgens moet controleren en welk bewijs moet worden vastgelegd.
Waarom één sensor niet genoeg is
Elke detectietechnologie heeft een blinde vlek.
Een radar kan een bewegend object detecteren, maar heeft bevestiging nodig om een drone van clutter of vogels te onderscheiden. RF-detectie kan de communicatiesignalen van een drone herkennen, maar schiet tekort als een drone autonoom vliegt of radiostil blijft. Optische PTZ-camera's bevestigen het doel visueel, maar zijn afhankelijk van zichtlijn, weer en licht. Akoestische sensoren voegen passief lokaal zicht toe, maar achtergrondgeluid en wind beperken het bereik. Elke technologie heeft een eigen rol: een beschermde locatie heeft een gelaagde architectuur nodig waarin elke sensor de beperkingen van de andere opvangt. Kort gezegd voor de operator: één detector levert losse alarmen, een meerlaags systeem levert een operationeel beeld.
Dronedetectie met radar
De ruggengraat voor grote gebieden.
Radar vormt vaak de ruggengraat van een counter-UAS-systeem over grote gebieden. Het bewaakt het beschermde luchtruim, detecteert bewegende luchtobjecten, bouwt tracks op en schat richting en snelheid, en is vooral belangrijk wanneer een drone geen radiosignalen uitzendt. Radar is nuttig voor vroegtijdige waarschuwing, afstand en peiling, het opbouwen van tracks en het aansturen van optische PTZ-camera's. Beperkingen zijn onder meer een kleine radardoorsnede, clutter op lage hoogte, terrein, bebouwing en complexe industriële omgevingen. In DroneDefender staat radar niet op zichzelf: radartracks maken deel uit van een gezamenlijke architectuur, samengevoegd met RF/EM, PTZ-bevestiging, akoestische alarmen en visualisatie in de Digital Twin.
RF-/EM-dronedetectie
Detecteer de verbinding, niet alleen het toestel.
RF/EM-scanning luistert passief naar radioactiviteit die met drones te maken heeft. Veel drones communiceren met een zender, sturen telemetrie of video door, of zenden identificatiegegevens uit. RF/EM-detectie kan daardoor signaaldetectie, classificatie, protocolherkenning, Remote ID-herkenning en in sommige configuraties ook het peilen van de piloot ondersteunen. De beperking is duidelijk: een volledig autonome of radiostille drone laat weinig of geen RF-signaal achter, en industriële of stedelijke gebieden zitten vol radioruis. RF/EM is het meest waardevol in combinatie met de radar-, optische en akoestische lagen.
Bevestiging met optische PTZ en warmtebeeld
Een track wordt een bevestigde dreiging.
Detecteren is niet hetzelfde als bevestigen: een beveiligingsoperator wil doorgaans zien wat het systeem heeft gedetecteerd. Optische PTZ- en warmtebeeldcamera's maken van een track een bevestigd object. Aangestuurd door radar, RF/EM of akoestische alarmen krijgt de operator een gericht beeld van het mogelijke doel in plaats van zelf de lucht af te zoeken, wat visuele verificatie, classificatie, zekerheid bij de beslissing, volgen en bewijsvastlegging ondersteunt. Weer, mist, weinig licht, tegenlicht en obstakels in de zichtlijn kunnen de optische prestaties beperken; daarom wordt PTZ het best ingezet als bevestigings- en bewijslaag die met de rest van het systeem is verbonden.
Akoestische dronedetectie
Het laatste vangnet op korte afstand.
Akoestische detectie is een passieve laag die zich baseert op de geluidssignaturen van motoren, propellers en vlieggedrag van drones. Microfoonarrays of gedistribueerde akoestische knooppunten helpen laagvliegende of nabije drones te detecteren en hun richting te schatten. Akoestische detectie voegt zicht op korte afstand, lokale perimeterbewaking en passieve detectie rond beschermde punten toe. Het vervangt radar, RF of optica niet: de waarde zit in de extra laag, vooral waar lage naderingen of blinde vlekken een rol spelen.
Vergelijking van sensoren
Hoe de lagen elkaar aanvullen.
| Sensorlaag | Sterk in | Beperkingen | Rol in DroneDefender |
|---|---|---|---|
| Radar | Bewegende luchtdoelen, radiostille drones, bewaking van grote gebieden | Clutter, terrein, objectgrootte en omgeving | Bouwt tracks op en ondersteunt vroegtijdige waarschuwing |
| RF-/EM-scanner | Stuurverbindingen, telemetrie, signaturen en Remote ID | Beperkt tegen volledig autonome of radiostille drones | Detecteert signalen en ondersteunt classificatie |
| Optische PTZ / warmtebeeld | Visuele bevestiging, volgen, bewijs en zekerheid voor de operator | Weer, mist, zichtlijn en verlichting | Bevestigt het doel en legt bewijs vast |
| Akoestische sensoren | Detectie op korte afstand, laagvliegende drones en passief zicht | Achtergrondgeluid, wind en beperkt bereik | Voegt passieve detectie op korte afstand toe |
| Sensorfusie | Signalen samenvoegen tot één operationeel beeld | Vereist integratie, kalibratie en een betrouwbaar datamodel | Maakt van alarmen tracks, betrouwbaarheidswaarden en beslissingen van de operator |
Sensorfusie: vier bronnen, één track
Het gaat om één beeld, niet om vier sensoren.
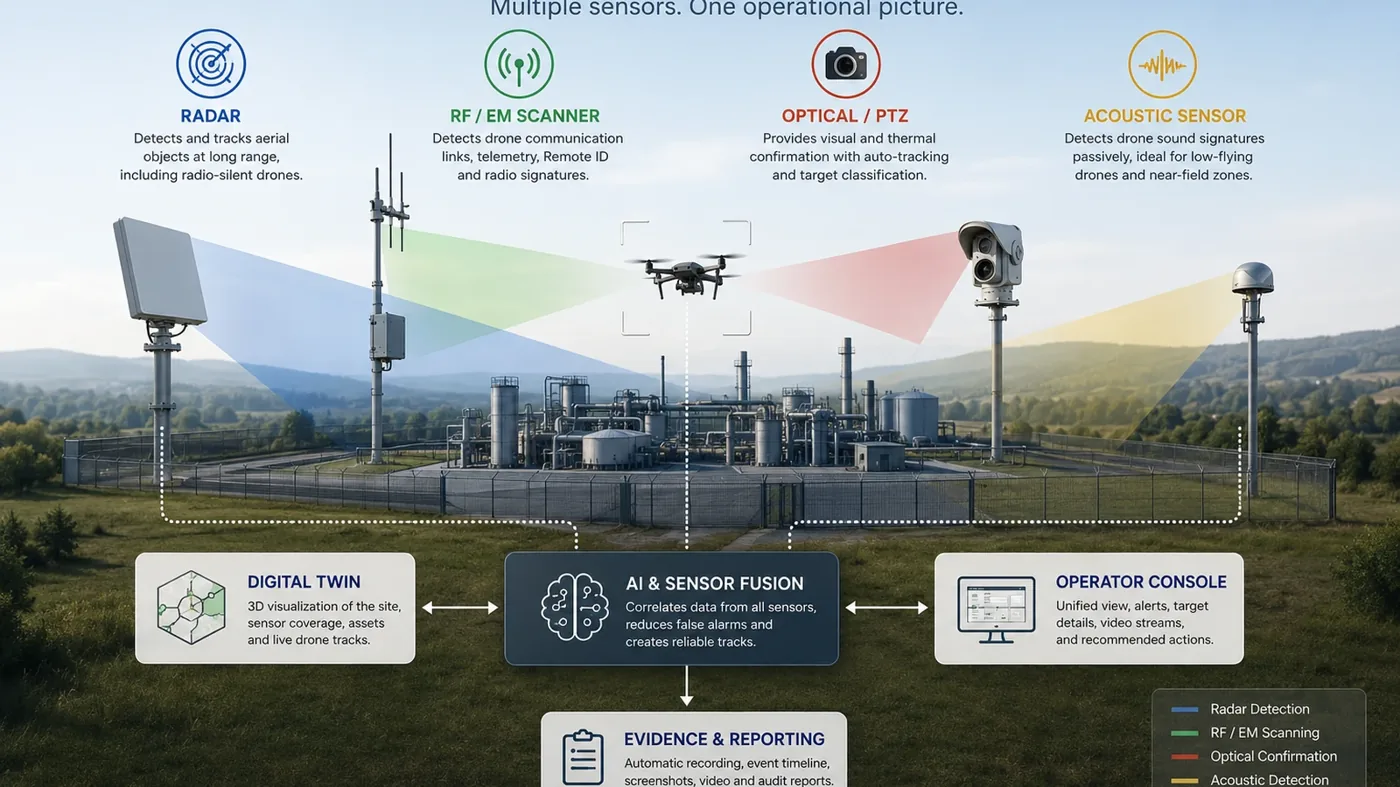
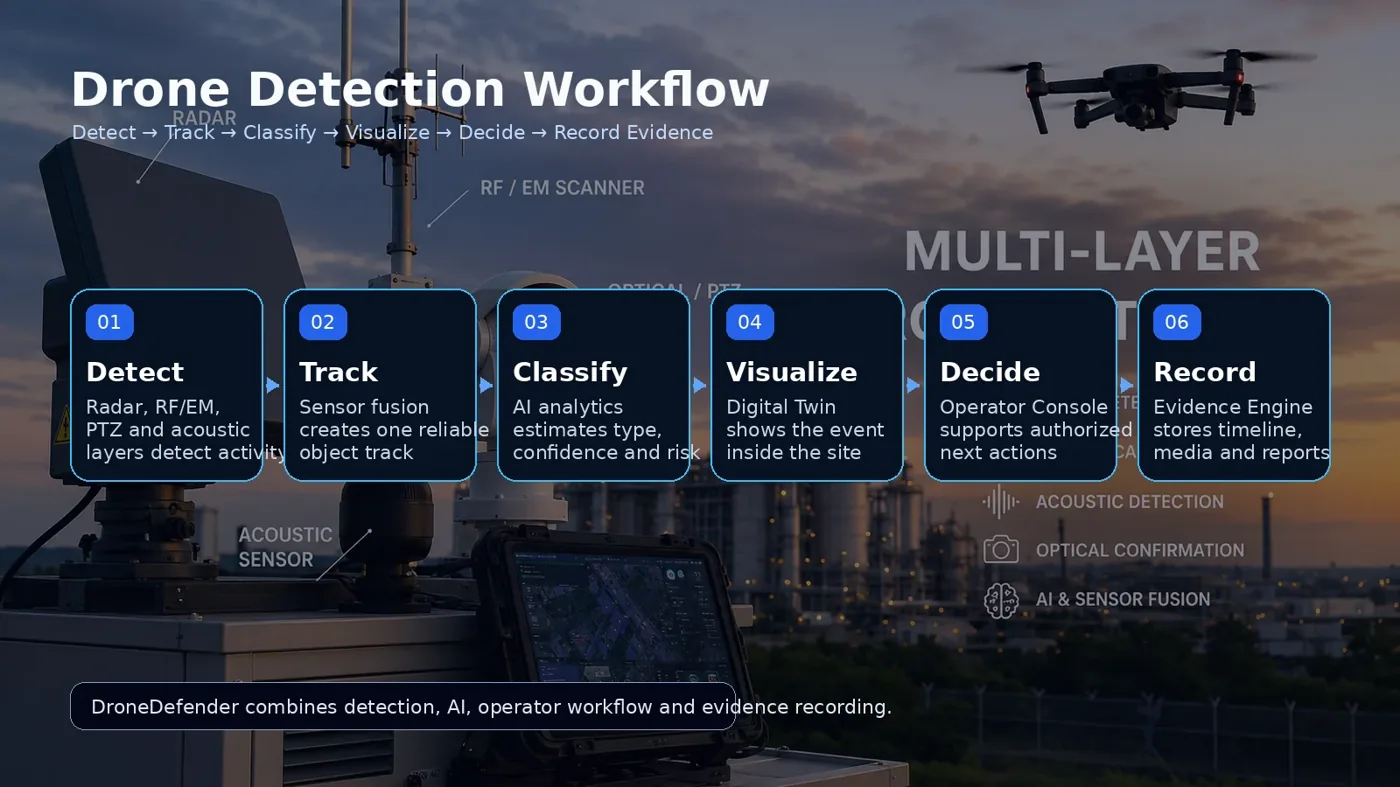
De waarde van gelaagde detectie komt pas tot zijn recht wanneer de bronnen worden samengevoegd. Zonder fusie krijgen operators losse alarmen van verschillende apparaten; met fusie wordt één drone één track — met bron, betrouwbaarheid, risiconiveau en bewijs. Een bruikbare track kan locatie, richting, snelheid, hoogteschatting, bronsensoren, classificatie, risiconiveau, incidenttijdlijn, aanbevolen vervolgactie en bewijsfragmenten bevatten. DroneDefender combineert radar-, RF/EM-, optische en akoestische input tot één doeltrack binnen de ruimtelijke Digital Twin en de operatorconsole.
Digital Twin en operatorconsole
Context, niet alleen een kaart.
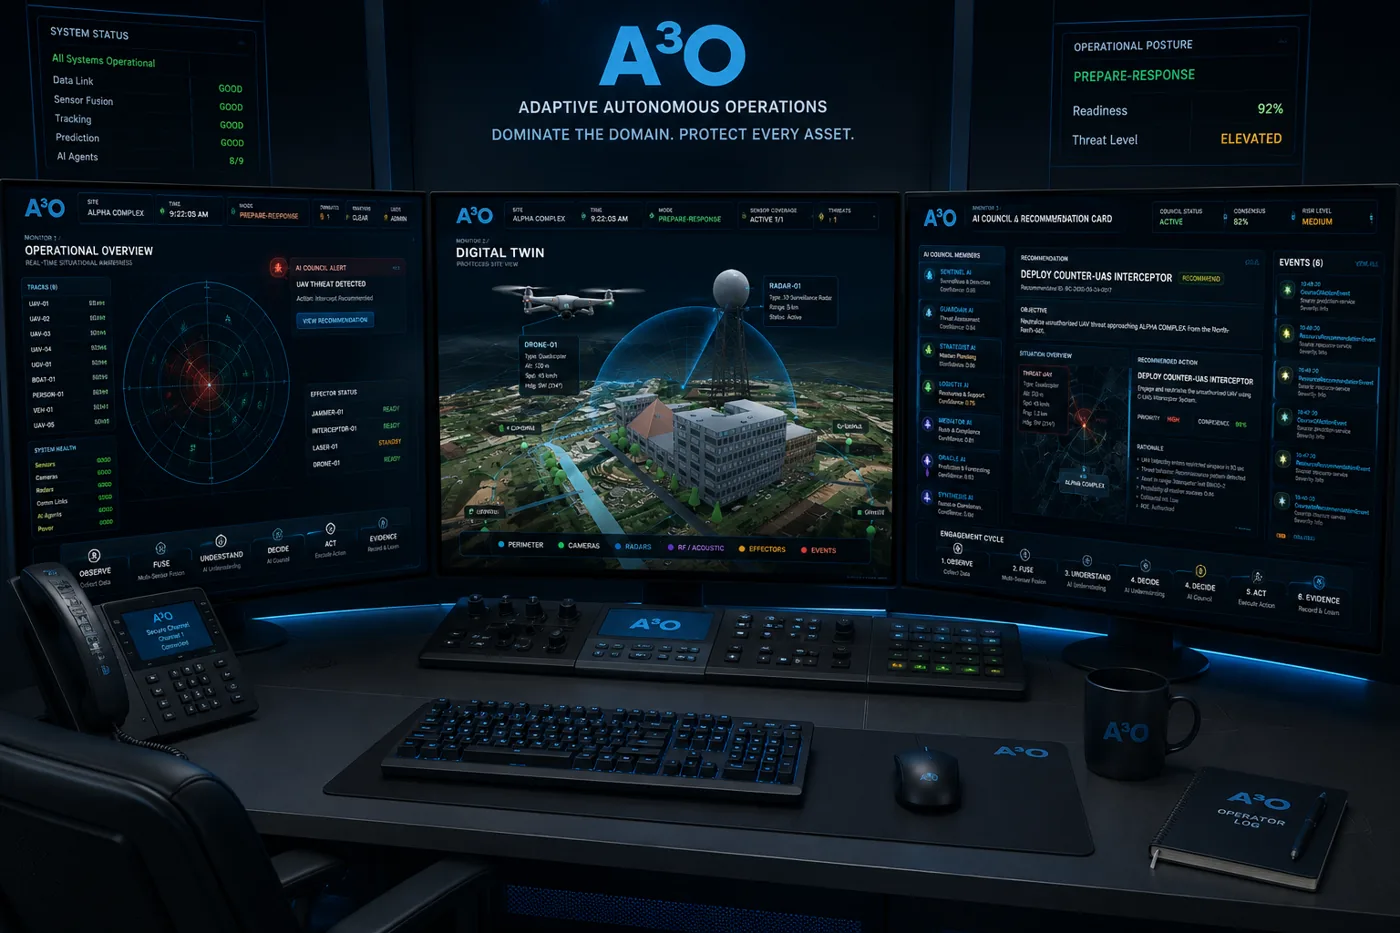
Een beschermde locatie is meer dan een kaart: er zijn gebouwen, wegen, hekken, verboden zones, dekkingsgebieden van sensoren, camera's, blinde vlekken en waardevolle objecten. De Digital Twin geeft die omgeving weer op een manier die voor de operator begrijpelijk is. De operatorconsole beantwoordt praktische vragen: wat is er gedetecteerd, waar bevindt het zich, welke sensoren zagen het, hoe betrouwbaar is het beeld, wat is het risiconiveau, wat moet er worden gecontroleerd en welk bewijs is vastgelegd. Daarom is DroneDefender ontworpen als platform en niet als losse detector — en op het volledige platform werkt de operator niet alleen: een AI Council aan boord adviseert in realtime.
AI Council en de copilot van de operator
Agenten die adviseren — een operator die beslist.
Op het volledige A3O-platform werkt een multi-agent AI Council aan boord: een team van gespecialiseerde agenten dat adviseert terwijl de mens beslist. De Copilot beantwoordt vragen over de situatie, roept de juiste modules aan en stelt een plan voor; hij draait op een lokaal taalmodel, zodat data de locatie nooit verlaat. De agenten Fusion en Intelligence voegen sensorsignalen samen tot één track en beoordelen het risico met toelichting. De agent Courses of Action stelt responsopties voor een specifiek doel voor, terwijl Resources en Logistics de slaagkans inschatten en aanbevelen waarmee moet worden gereageerd; Weather betrekt het weerbeeld in de beoordeling en de agent Knowledge verzamelt lessen uit eerdere gebeurtenissen en oefeningen, waardoor het advies scherper wordt. Elke aanbeveling blijft adviserend: de AI adviseert, de operator beoordeelt, beleid en autorisaties worden gecontroleerd en kritieke handelingen vereisen bevestiging — tot en met verplichte dubbele handmatige bevestiging op kritieke locaties. Het platform kijkt ook vooruit: de AI-prognose projecteert de huidige tracks en markeert een 'toekomstige' zone op de tijdlijn van de Digital Twin, gekoppeld aan de aanbevolen handelingsopties, waarmee bescherming verandert van reageren in anticiperen.
Wat een beschermde locatie werkelijk nodig heeft
Een architectuur, geen doos met apparaten.
Een beschermde locatie heeft een samenhangende architectuur nodig, geen willekeurige verzameling apparaten. Vóór de installatie moet de locatie worden beoordeeld: perimeter, objecten, luchtruim, blinde vlekken, radio-omgeving, verlichting, weer, connectiviteit, werkprocessen van de operator, eisen aan bewijsvoering en het beleid voor geautoriseerde respons. De juiste oplossing verschilt per energiebedrijf, logistiek knooppunt, haven, tijdelijk evenement, bedrijfscampus of kritiek infrastructuurobject. Kleine of tijdelijke locaties kunnen beginnen met een snel inzetbaar pakket; complexe of risicovolle locaties hebben mogelijk een volledig edge-platform nodig met lokale AI-analyse, Digital Twin en bewijsopslag.
Hoe DroneDefender meerlaagse detectie aanpakt
Van losse detectoren naar één platform.
DroneDefender verbindt detectiesystemen, AI-analyse, Digital Twin, operatorconsole en geautoriseerde responsprocessen tot één operationeel beeld van de beschermde locatie. Het platform integreert radardetectie, RF/EM-scanning, optisch PTZ-volgen, thermische bevestiging, akoestische detectie, AI-analyse, AI Council en Copilot aan boord, visualisatie in de Digital Twin, beslissingsondersteuning voor de operator en bewijsvastlegging. Het inzetmodel past zich aan de locatie aan: DroneDefender Online voor lichte installaties, A3O Mini voor snelle lokale inzet, een volledig edge-platform voor risicovolle of offline locaties, een maatwerkcomplex voor uitgestrekte gebieden, een pilotprogramma voor validatie en een huurpakket voor tijdelijke bescherming.
Veelgestelde vragen
Wat is meerlaagse dronedetectie?
Meerlaagse dronedetectie is een counter-UAS-aanpak die radar, RF/EM-scanning, optische PTZ-camera's en akoestische sensoren samenbrengt tot één samengevoegd operationeel beeld van een beschermde locatie.
Waarom volstaat één dronedetectiesensor niet?
Eén sensor kan niet in alle omgevingen even goed presteren. Radar-, RF-, optische en akoestische detectie hebben elk sterke punten en beperkingen. Door ze te combineren verbetert het situationeel beeld en neemt de afhankelijkheid van één technologie af.
Wat is dronedetectie met radar?
Bij dronedetectie met radar worden bewegende luchtobjecten met radar gedetecteerd en gevolgd. Dat is nuttig voor bewaking van grote gebieden en kan helpen drones te zien die geen radiosignalen uitzenden.
Wat is RF-dronedetectie?
RF-dronedetectie bewaakt radiofrequente activiteit die samenhangt met stuurverbindingen, telemetrie, videotransmissie, Remote ID of andere draadloze signaturen van drones.
Kunnen akoestische sensoren drones detecteren?
Ja. Akoestische sensoren ondersteunen dronedetectie door te luisteren naar de geluidssignaturen van drones. Ze zijn het nuttigst als passieve laag op korte afstand en horen met andere sensoren te worden gecombineerd.
Waarom is bevestiging met optische PTZ belangrijk?
Met optische PTZ-bevestiging kan de operator het gedetecteerde doel visueel verifiëren, de classificatie onderbouwen en bewijs vastleggen.
Wat is sensorfusie bij counter-UAS?
Sensorfusie voegt gegevens van verschillende sensoren samen tot één track of gebeurtenis. In plaats van losse alarmen krijgt de operator één samenhangend beeld met locatie, betrouwbaarheid, risiconiveau en onderbouwend bewijs.
Werkt DroneDefender zonder internet?
DroneDefender kan worden geconfigureerd voor lokale edge-installaties waarbij kerndetectie, visualisatie en de werkprocessen van de operator blijven werken met beperkte of geen internettoegang, afhankelijk van de configuratie.
Beslist de AI of er wordt gereageerd?
Nee. AI Council en Copilot adviseren — ze voegen sensoren samen, beoordelen het risico, stellen handelingsopties voor en bevelen responsmaatregelen aan — maar de operator beslist. Beleid en autorisaties worden altijd gecontroleerd en kritieke handelingen vereisen menselijke bevestiging.
Stuurt de AI-copilot gegevens naar de cloud?
Op het volledige A3O-platform draait de Copilot op een lokaal taalmodel, zodat situatiegegevens op de locatie blijven. Het platform kan ook zonder internettoegang lokaal blijven detecteren, adviseren en vastleggen.
Wilt u de dronedetectiedekking van uw locatie laten beoordelen?
Begin met een adviesgesprek, een demo of een pilot.
Dronedetectie is geen kwestie van één apparaat. Een beschermde locatie heeft een gelaagde architectuur nodig die dronegebeurtenissen kan detecteren, volgen, classificeren, visualiseren en vastleggen: radar, RF/EM, optische PTZ en akoestiek lossen elk een deel op, sensorfusie verbindt die delen, de Digital Twin biedt context en bewijsvastlegging documenteert het incident. Begin met een kort adviesgesprek, een live demo of een gestructureerde pilot: DroneDefender kan uw locatie beoordelen, blinde vlekken aanwijzen en de juiste sensormix voor uw omgeving bepalen.
Klaar om over uw locatie te praten?
Begin met een kort adviesgesprek, een live demo of een gestructureerd pilotprogramma.