光ファイバードローン:RF探知もジャミングも効かない理由と、効くもの
ガラス繊維のリールを引く機体は、ほとんどの対ドローンシステムが前提にしている二つの仮定を壊します。機体は電波を出す、そしてリンクは妨害できる、という仮定です。どちらも成り立ちません。
要点
光ファイバードローンとは
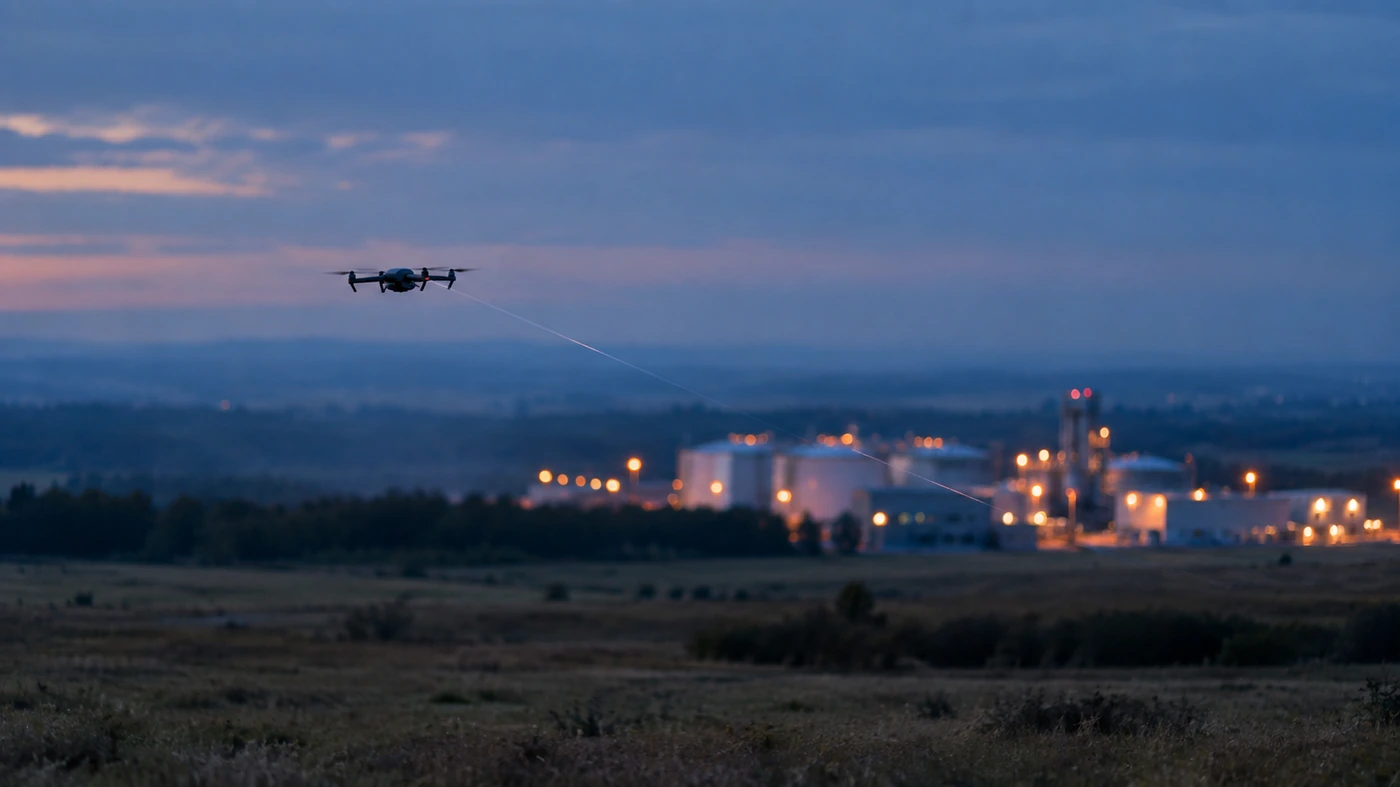
光ファイバーFPVドローンは、無線リンクの代わりに通常10〜20キロメートルの光ファイバーのリールを用い、飛行中に機体の後方へ繰り出します。操縦指令はガラスを通って機体へ下り、映像は同じ経路で戻ります。ファイバーは人の髪より細く、小型クアッドコプターがリールをペイロードとして積める程度に軽量です。 この設計は探知を逃れるために考案されたのではなく、ジャミングを逃れるために採用されました。争奪された空域では、無線操縦のドローンは妨害区域に入った瞬間にリンクを失います。ファイバー誘導の機体は失いません。切れるリンクが存在しないからです。探知への免疫は副作用として生じたものであり、施設防護にとって意味を持つのはまさにその副作用です。
RF・EMスキャナーが沈黙する理由
RF・EM探知は「聞く」ことで働きます。スキャナーはドローンが使う操縦・映像チャンネルを求めてスペクトラムを監視し、プロトコルの特徴を識別し、多くの場合は送信源の方位を取ります。通常のドローンに対しては、これが最も早く最も安価な警報です。受動受信機は操縦リンクを5〜10キロメートル先で捉え、機体が見える前、聞こえる前に警報を出します。 光ファイバードローンに対しては、同じ受信機が何も報告しません。その理由を理解しておくことが重要です。感度の問題でも、アンテナ利得の問題でも、より良いアルゴリズムの問題でもありません。機体がそもそも放射していないのです。ノイズフロアに埋もれた微弱な信号を取り逃しているのではなく、信号そのものが存在しません。市場のいかなるRFスキャナーも、どれだけ高価であっても、これを見ることはありません。 同じことは、無線を切って事前設定の自律経路を飛ぶドローンにも当てはまり、上りリンクが細く天空へ向く衛星リンク機にも概ね当てはまります。
ジャミングに妨害する対象がない理由
電子戦——ジャミング、なりすまし、プロトコル乗っ取り——には共通の前提があります。利用できる信号の存在です。ジャマーはノイズフロアを上げ、ドローンが操縦者の声を聞けないようにします。スプーファーは偽の航法データを送り込みます。乗っ取り装置はドローン自身のプロトコルで話しかけます。 これらの手法はいずれも、攻撃対象となる無線チャンネルを必要とします。ファイバーリンクはガラスの内側を走り、電磁環境から物理的に隔離されています。機体の周囲のスペクトラムを飽和させても、操縦者は乱れのない映像のまま飛び続けます。 だからこそNATOの変革連合軍司令部は、光ファイバーFPVドローンに特化した革新的解決策を公募しました。標準的な電子的回答が、彼らには通用しないからです。
それでも有効なもの
光ファイバードローンが隠すのは一つだけ、電波の放射です。それ以外はすべて物理的に観測可能なまま残ります。空気を動かすローターも、レーダー波を反射する機体も、カメラが分解できる形状も、そのままです。
音響レイヤー:ここでの直接的な答えである理由
すべてのレイヤーの中で、音響は光ファイバーに対する最も直接的な答えです。理由は単純で、音は切れないからです。操縦リンクはガラスへ移せますし、経路は事前設定でき、放射はゼロにできます。しかし機体が空中にとどまる限り、ローターは空気を叩き続け、その音は聞こえます。 回転翼機は識別可能な音響像を作ります。流れの剥離による広帯域雑音に加え、ブレード通過周波数とその倍音における純音成分です。この構造こそが、ドローンを木々を渡る風や通過する車両や鳥から切り分け、同じ構造がAIにマルチローターと固定翼を見分けさせ、ローター数の推定を可能にします。 一つのノードはマイク一本ではなくマイクアレイです。素子間の到達時間差が音源への方位を与えます。ノード一つで方位、離れた二つ以上のノードなら方位が交差し、高度推定を伴う空間上の一点が得られます。だからノードは一箇所にまとめず、重なり合うゾーンで境界に沿って分散させます。面積と地形に応じ、通常は一施設あたり4〜8基です。
防護施設にとっての実務的帰結
居心地の悪い結論はこうです。安価で受動的、空港近傍でも合法、しかも最も早い警報を与えるRF探知こそが、本気の敵に対して真っ先に破れる層なのです。それでも正しい土台であり続けます。ほとんどの施設の上空を飛ぶドローンの大半はごく普通の無線操縦機であり、10キロメートルで警報を出せるものは他にありません。しかしRFだけで築いた境界には、文書化され公開の場で議論されている穴があり、同じ記事を読んだ敵はそこを通り抜ける方法を知っています。 その穴を塞ぐのが近距離のリングです。音響ノードとレーダーは操縦リンクを気にせず、光学はその二つが見つけたものを確認します。これらを追加する費用は、事故の最中に穴を発見する費用よりはるかに安く済みます。
DroneDefenderの扱い方
A3Oは探知を単一のセンサーではなく、互いの死角を覆い合うレイヤーとして扱います。DD-6およびDD-12アナライザーが5〜10キロメートルの受動RF境界を担います。重なり合うゾーンを持つ4〜8基の音響ノードが、放射の有無にかかわらずローターを聞き取る近距離リングを形成します。レーダーが機体の物理的探知を加えます。最初に反応した層に指向された光学ターレットが、可視または赤外で目標を視認し、自動追尾で保持します。 四つの入力は一本のトラックに統合され、一機は四つの無関係な警報ではなく一つの物体として現れます。操縦員はどのセンサーがどの確信度で寄与したかを見て、対応の判断は人間に残されているため、次に何をするかを決めます。
よくある質問
光ファイバードローンをジャミングできますか。
できません。ジャミングには妨害対象となる無線リンクが必要ですが、光ファイバードローンは操縦・映像信号をガラス繊維の内側で運び、電磁環境から物理的に隔離しています。スペクトラムを飽和させても影響はありません。
RFスキャナーで光ファイバードローンを探知できますか。
できません。RF・EMスキャナーは放射を検知しますが、光ファイバードローンは放射しません。これは感度や特定機種の限界ではなく、検知すべき信号が存在しないため、どれだけ高価なRFセンサーでも見ることはありません。
何も送信しないドローンをどう探知しますか。
隠しようのない物理的痕跡によってです。分散配置した音響アレイが拾い三角測量するローター音、機体からのレーダー反射、そしていずれかのセンサーがカメラを方位へ向けた後の可視または熱画像による確認です。
ではRF探知は時代遅れですか。
いいえ。ほとんどの施設の上空を飛ぶドローンの大半は今も無線操縦であり、RF探知は5〜10キロメートルで最も早い警報を、受動的に、空港近傍でも合法的に与えます。正しい第一層であり続けます。ただ、唯一の層ではいられないだけです。
光ファイバードローンに対する音響探知の到達距離はどれくらいですか。
通常はノードあたり数百メートルで、だからこそノードは重なりを持たせて分散配置します。早期警戒ではなく近距離の層であり、その価値はRF層が何も報告しないときに働く点にあります。
施設の騒音は音響探知を妨げますか。
妨げます。これはこの層の正直な限界です。強風、雨、絶え間ない工場騒音は到達距離を縮めます。だからこそ音響は単独では使いません。レーダーや光学と並んで働き、ローター音の調波構造による分類が、ドローンを背景雑音から切り分ける助けになります。
自分の死角を評価する
現在の防護がRF探知だけに依存しているなら、ここで述べた穴はすでにあなたの施設に存在します。脆弱性監査は、ファイバー誘導機や無線封止の機体がどこから気づかれずに接近しうるかを地図化し、短期のパイロット運用は、近距離の層があなたの空域で実際に何を捉えるかを示します。
貴社サイトについてご相談しませんか
短時間の相談、ライブデモ、あるいは体系化されたパイロットプログラムから始められます。