レーダー
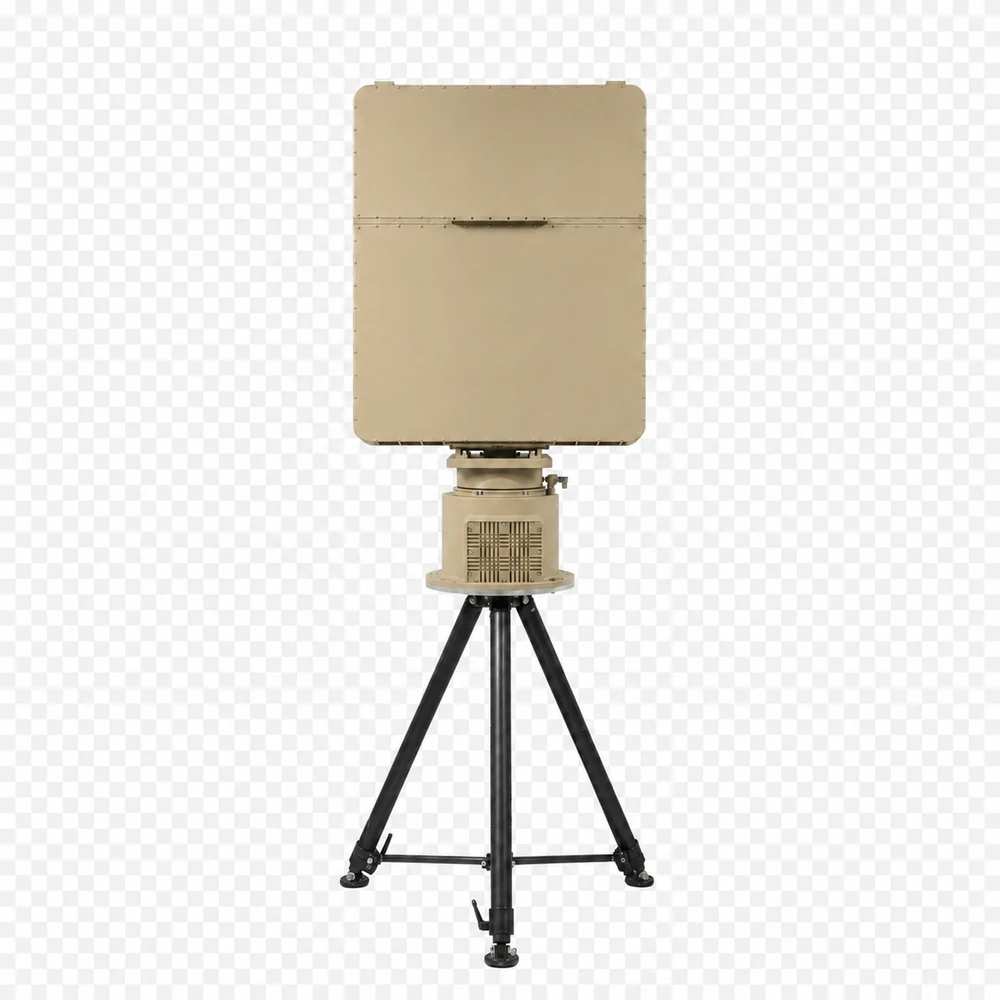
レーダー 25 GHz
低空目標の能動探知と追尾:動作周波数 25 GHz、探知距離 5〜10 km。無線を発しない機体や光ファイバー操縦の機体も捉えます。受動チャネルが見えない領域を補います。個別機種の仕様はお問い合わせください。
詳しく見る →信頼できるドローン探知には複数のセンサー層が必要です。DroneDefender はレーダー、光学 PTZ 追尾、RF/EM スキャン、音響レーダーをひとつの画面に統合します。各層の背後には実在する製品があります。
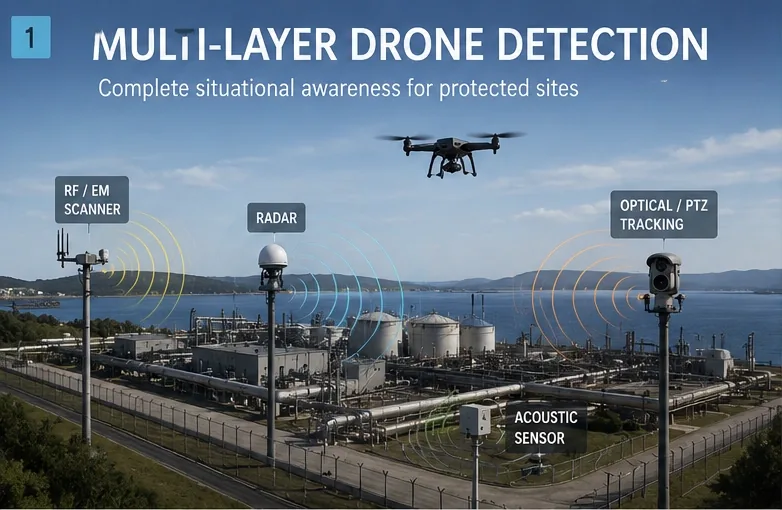
複数センサーの構成が、死角と孤立した警報を減らします。
低空目標の能動探知と追尾:動作周波数 25 GHz、探知距離 5〜10 km。無線を発しない機体や光ファイバー操縦の機体も捉えます。受動チャネルが見えない領域を補います。個別機種の仕様はお問い合わせください。
詳しく見る →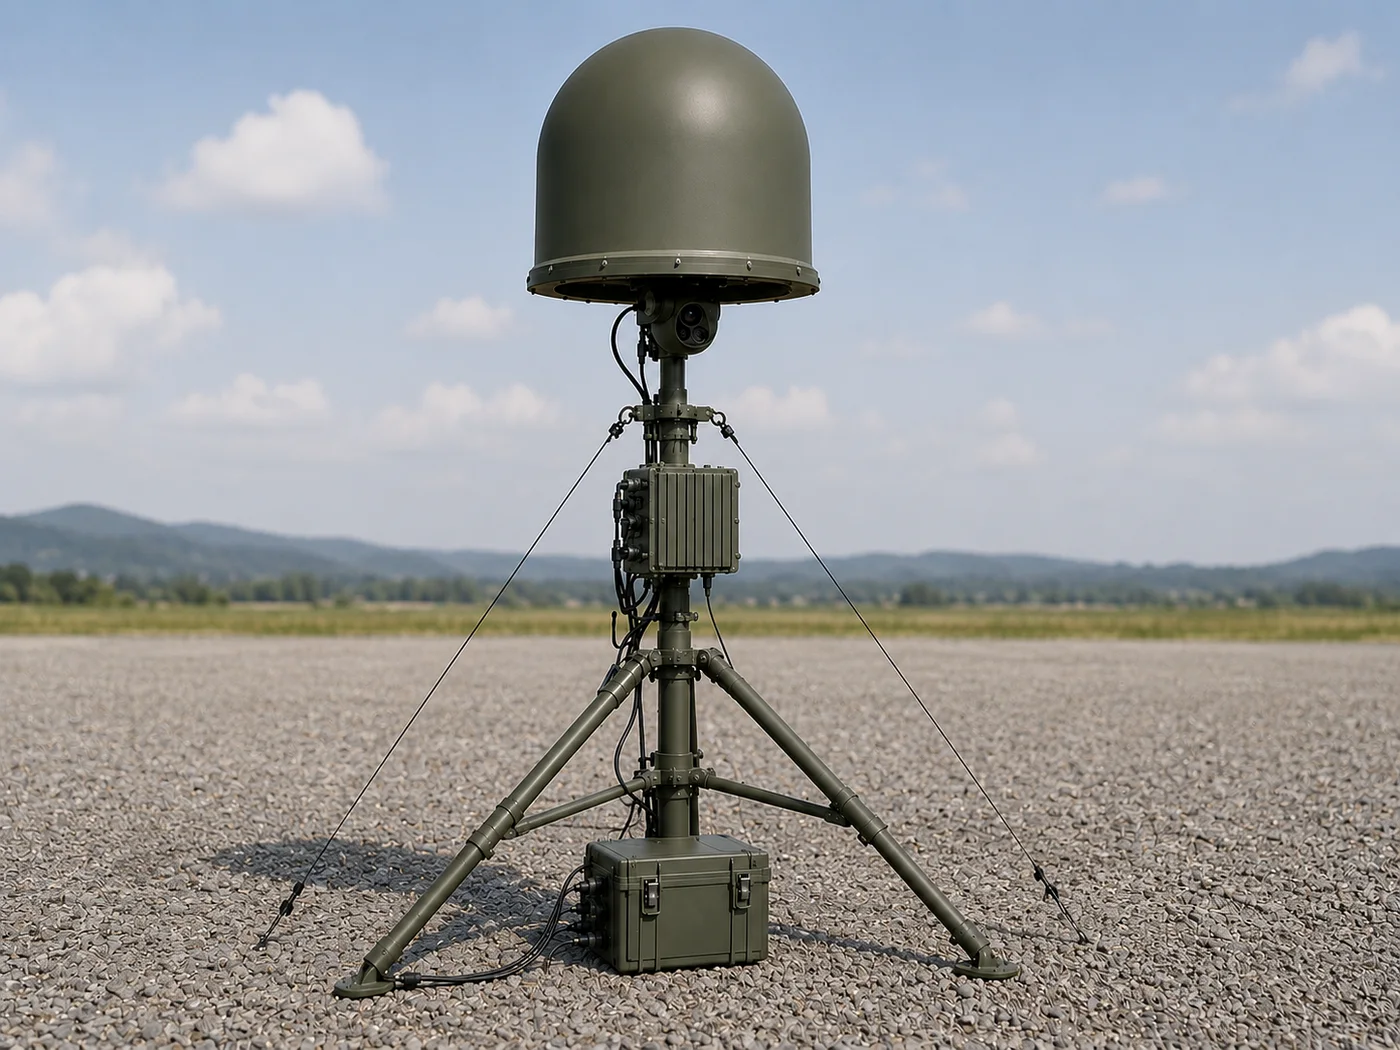
80 MHz〜6 GHz:制御・映像リンクを 5〜10 km で受動探知する低コスト構成。
詳しく見る →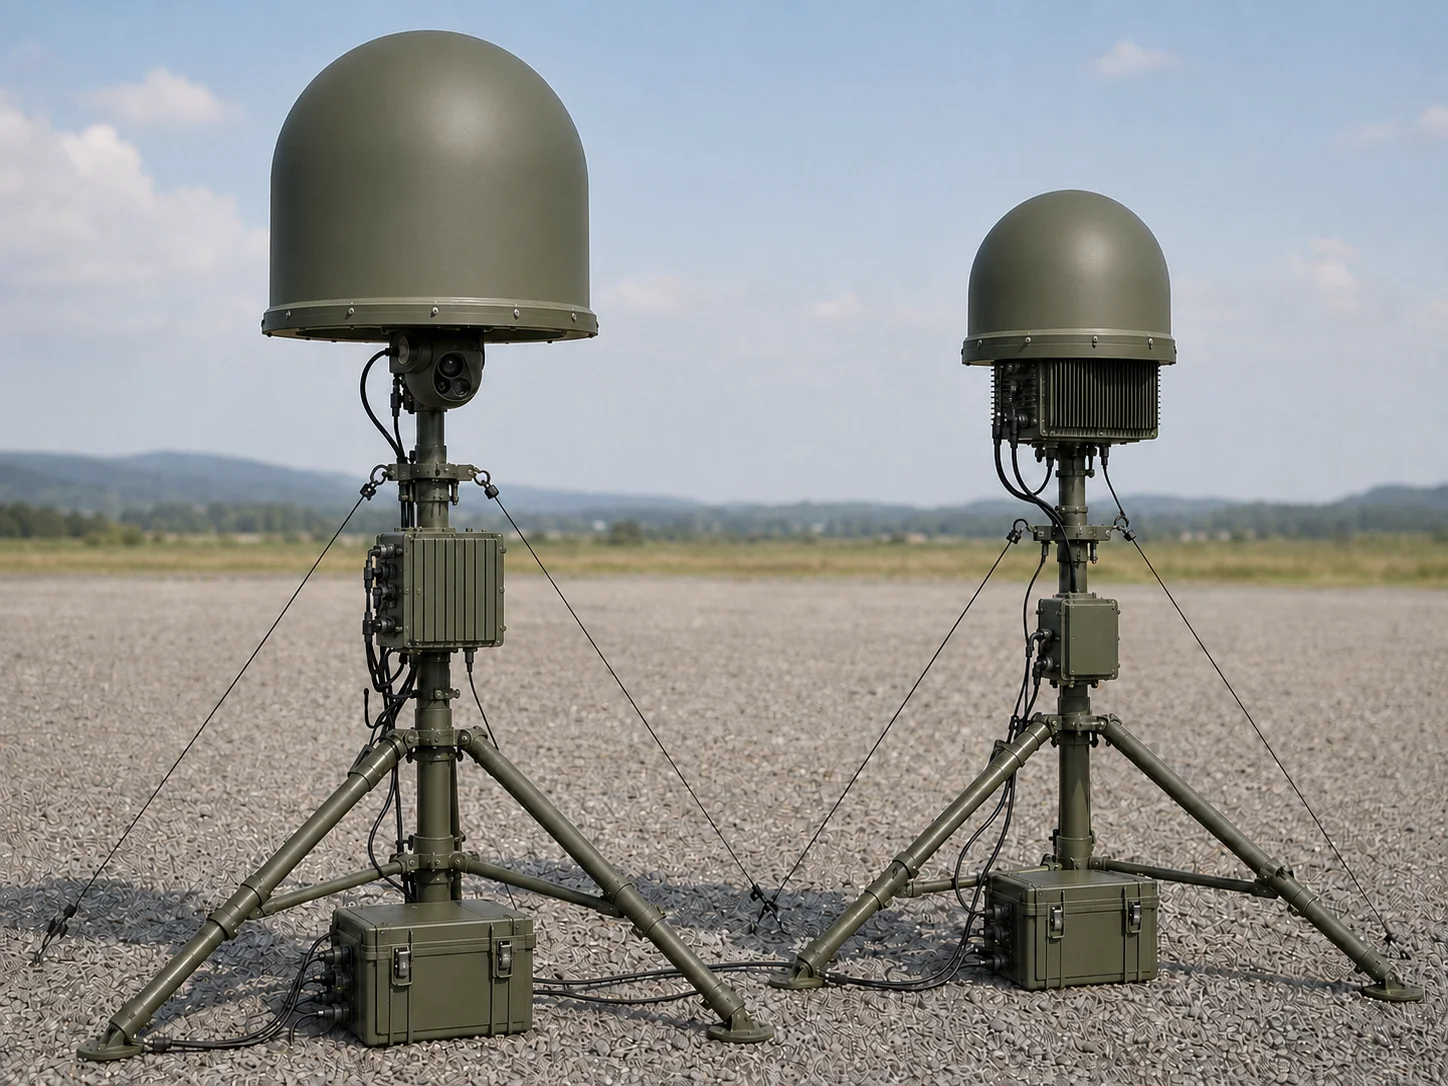
80 MHz〜12 GHz:最大 10 km の受動方向探知に加え、無線を発しない機体や光ファイバー操縦機向けの照射レーダー(オプション)。
詳しく見る →
30 MHz〜6 GHz:受動探知、高精度の方向探知、ネットワーク測位。最大 8 km を 360° 全周でカバーし、ホバリング目標に対する方位精度は 3°。
詳しく見る →
100 MHz〜6 GHz:13.3 インチのタッチ画面を備えた堅牢な可搬型ユニット。迅速かつ秘匿性の高い展開が可能で、探知距離は最大 5 km、同時 20 機以上、バッテリー稼働 6〜7 時間。
詳しく見る →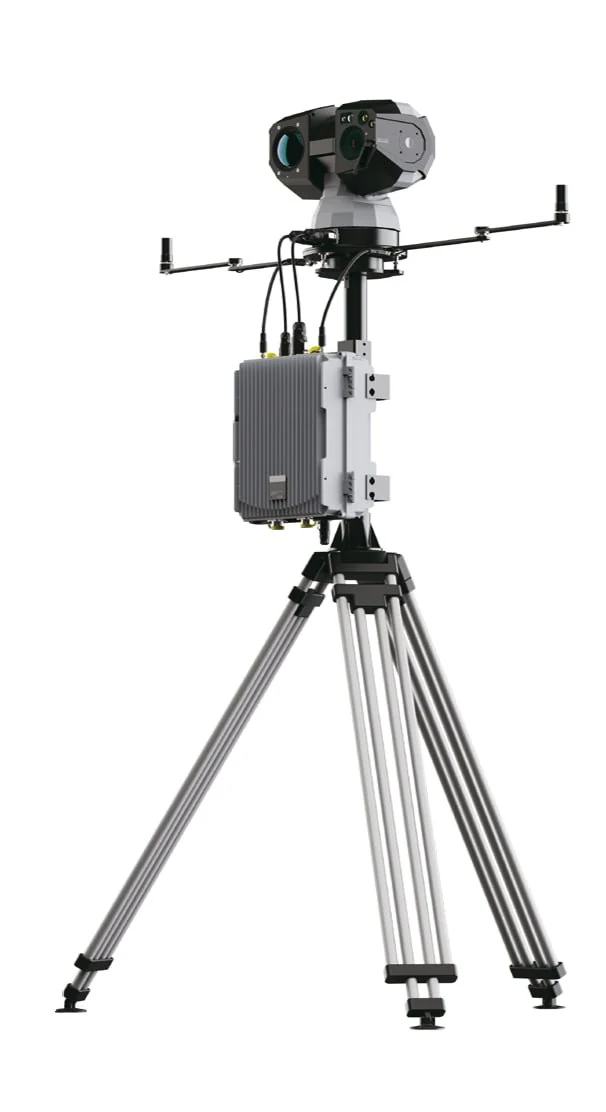
目視確認、光学/熱赤外チャネル、目標追尾。
詳しく見る →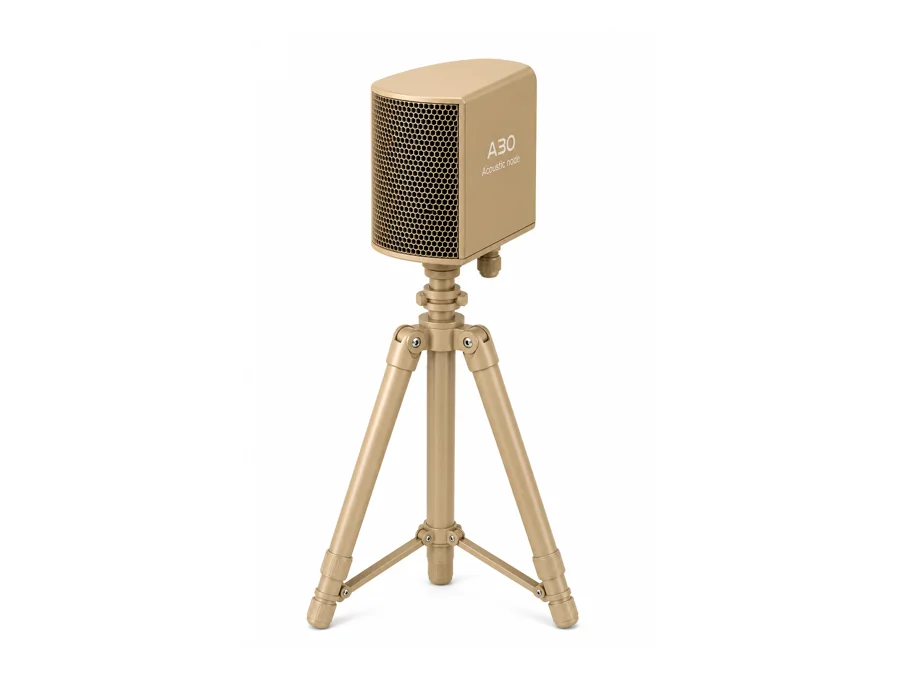
4〜8 個の分散ノードからなる受動音響層。マイクアレイがローター音でドローンを探知し、音響シグネチャで分類し、三角測量で位置を特定します。無線を発しない機体や光ファイバー操縦機、夜間や霧の中でも機能します。RF センサーが見えない領域を補い、自らは何も発しません。DD-6/DD-12 を補完する近距離層です。
詳しく見る →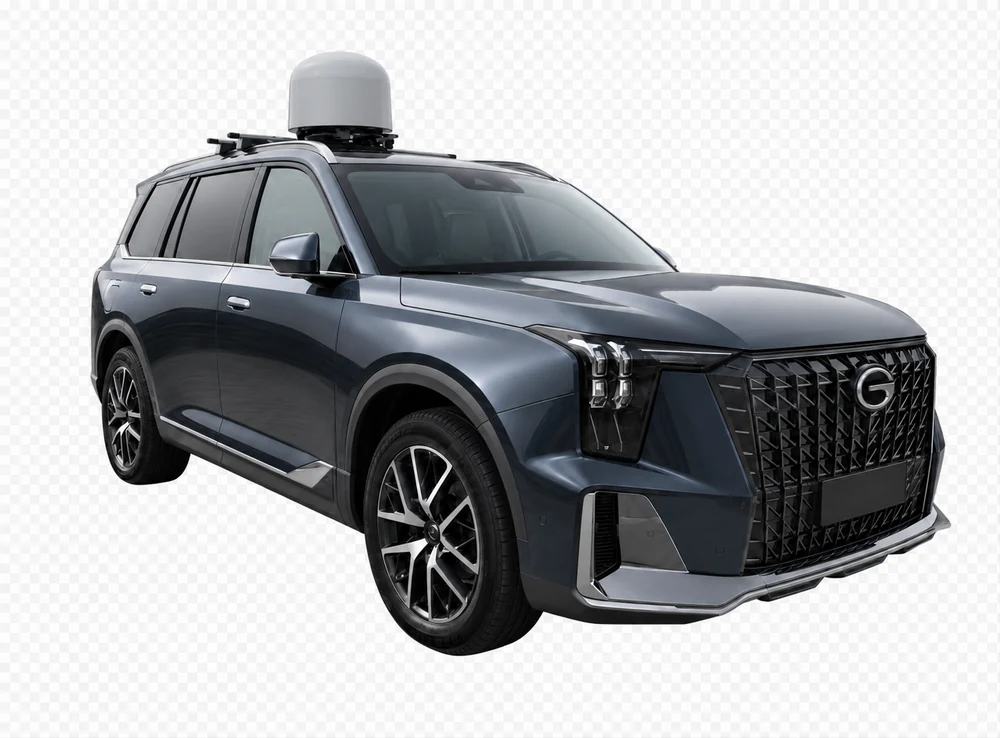
ドローンの探知と対処のための車両プラットフォーム。移動しながらの警戒、あるいは死角を埋めるための迅速な移動と展開に対応します。車列、イベント、一時的な防護対象などに。
詳しく見る →単一のセンサーでは課題全体を解決できません。
レーダー単体には死角があり、カメラは視界を失うことがあり、RF スキャナーは無線を発しないドローンを取り逃がし、音響は騒音の影響を受けます。DroneDefender は各層を単一の目標トラックに統合し、その結果をデジタルツインとオペレーターコンソールに表示します。1 機のドローンが 5 件の別々の警報に見えることはありません。
互いを補う 4 つの方法によります。レーダーは目標を物理的に捉え、EM 解析は制御・映像リンクを拾い、光学は目視で確認し、音響はローター音を聞き取ります。どれか一つですべての状況を賄うことはできないため、A³O はこれらを単一のトラックに統合します。
チャネルによって異なります。受動 EM 解析は制御リンクを 5〜10 km で捉え、レーダーは小型目標に対して数キロメートル圏内で機能し、音響は数百メートルの近距離帯をカバーし、光学は見通し線内で目標を確認します。実際の数値は地形と電波環境に左右されます。
できます。自律経路を飛ぶドローンは何も発しないため EM 解析では見えませんが、音響ノードがローター音を聞き取り、レーダーが機体を捉えます。境界を層で構成するのはまさにこのためで、ひとつのチャネルが失われてもシステムが盲目になることはありません。
受動センサーは電波と音を聞くだけで、何も発しません。サイトの位置が露見せず、航行や通信への干渉もなく、免許の問題も生じません。レーダーは能動型のため異なる種類のカバー範囲をもたらしますが、特に空港付近では許認可が必要です。
単一のセンサーではなく、その組み合わせが判断します。レーダーのシグネチャ、制御リンクの有無、ローター音のスペクトル、そして光学による確認です。AI はこれらの手がかりを単一のトラックに統合し、確度の数値を示します。オペレーターは分類の根拠を確認できます。
短時間の相談、ライブデモ、あるいは体系化されたパイロットプログラムから始められます。