対ドローン探知の各層:レーダー、RF、光学、音響
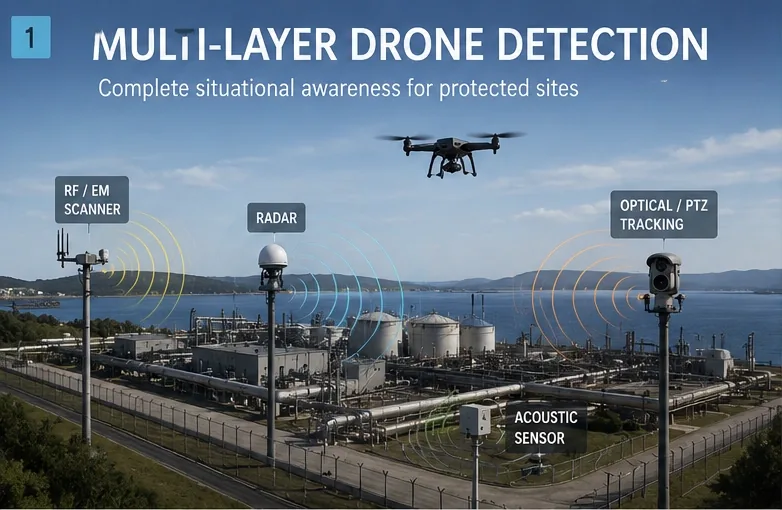
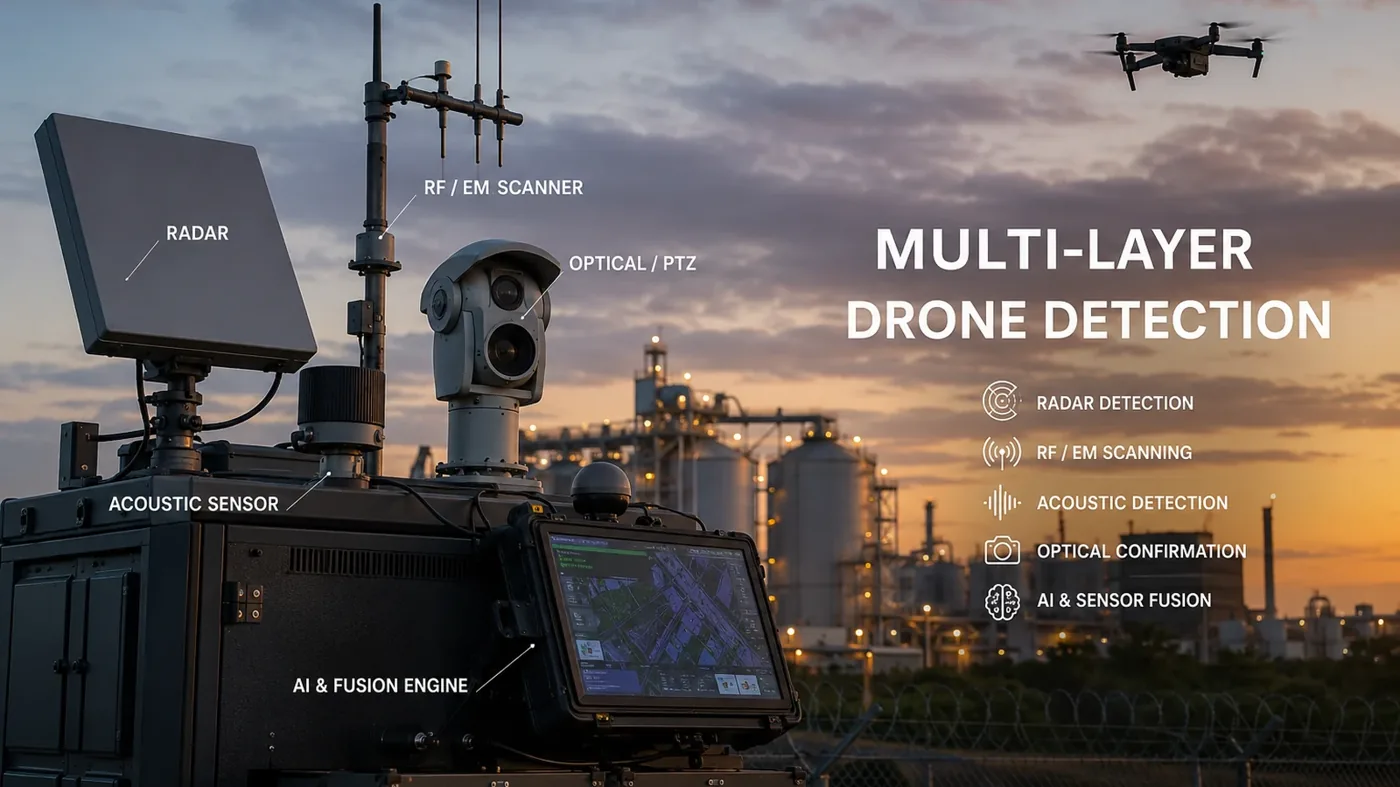
すべてのドローンを見通せる単一のセンサーは存在しません。信頼できるカウンター UAS 探知アーキテクチャは、レーダー、RF/EM スキャン、光学 PTZ 確認、音響センサーを、防護対象サイトのためのひとつの統合された運用画面にまとめます。
要点
多層的なドローン探知の概要。
信頼できるカウンター UAS 探知は、単一の検知器に頼るのではなく複数のセンサー技術を組み合わせます。各層が他の層の死角を補い、プラットフォームがそれらをひとつのオペレーター画面に統合します。
多層的なドローン探知とは
定義。
多層的なドローン探知とは、レーダー、RF/EM スキャン、光学 PTZ 確認、音響センサーを、防護対象サイトのためのひとつの統合された運用画面にまとめるカウンター UAS のアプローチです。目的はドローンを探知することだけではありません。どこにいるのか、どう動いているのか、どのセンサーが捉えたのか、システムはどれだけ確信しているのか、オペレーターは次に何を確認すべきか、どの証拠を記録すべきかまでを理解することにあります。
単一のセンサーでは足りない理由
どの探知技術にも死角があります。
レーダーは移動物体を捉えられますが、ドローンをクラッターや鳥と区別するには確認が必要になることがあります。RF 探知はドローンの通信信号を識別できますが、自律飛行や無線沈黙の状態では限界があります。光学 PTZ カメラは目標を視覚的に確認できますが、見通し、天候、照明に左右されます。音響センサーは受動的な局所把握を加えますが、背景騒音と風が探知距離を縮めます。それぞれに固有の役割があり、防護対象サイトには、各センサーが互いの限界を補う層構造のアーキテクチャが必要です。オペレーター向けに端的に言えば、単一の検知器は孤立した警報を生み、多層システムは運用画面を生みます。
レーダーによるドローン探知
広域をカバーする背骨。
レーダーはカウンター UAS システムの広域的な背骨になることが多い要素です。防護空域を監視し、移動する空中物体を探知し、トラックを作り、方向と速度を推定します。ドローンが無線を発していないときは特に重要です。早期警戒、距離と方位、トラック生成、光学 PTZ カメラへの指向に役立ちます。一方で、レーダー反射断面積の小ささ、低空のクラッター、地形、建物、複雑な産業環境といった制約があります。DroneDefender においてレーダーは独立した機器ではありません。レーダートラックは、RF/EM、PTZ による確認、音響警報、デジタルツインでの可視化と統合された、ひとつのアーキテクチャの一部になります。
RF / EM によるドローン探知
機体だけでなく、リンクを捉える。
RF/EM スキャンは、ドローンに関係する無線活動を受動的に聞き取ります。多くのドローンは送信機と通信し、テレメトリや映像を送り、識別情報を発信します。そのため RF/EM 探知は、信号の検出、分類、プロトコル認識、Remote ID の把握、構成によっては操縦者の方向探知まで支えられます。限界は明確です。完全に自律、あるいは無線沈黙のドローンは RF の痕跡をほとんど、あるいはまったく残しません。また産業地域や市街地では無線雑音が大きくなります。RF/EM は、レーダー、光学、音響の各層と統合されたときに最も価値を発揮します。
光学 PTZ と熱赤外による確認
トラックを、確認された脅威に変える。
探知と確認は同じではありません。警備オペレーターは通常、システムが何を捉えたのかを自分の目で見る必要があります。光学 PTZ と熱赤外カメラは、トラックを確認済みの対象に変えます。レーダー、RF/EM、音響の警報によって指向されるため、オペレーターは空を手作業で探す代わりに、対象へ向けられた映像を受け取れます。これが視覚的な確認、分類、オペレーターの確信、追尾、証拠記録を支えます。天候、霧、低照度、逆光、見通しの制約は光学性能を下げうるため、PTZ はシステム全体とつながった確認・証拠の層として使うのが最適です。
音響によるドローン探知
近距離を受け止める最後の層。
音響探知は、ドローンのモーター、プロペラ、飛行挙動が生む音のシグネチャに基づく受動的な層です。マイクアレイや分散配置の音響ノードが、低空や近距離のドローンの探知と方向推定を助けます。音響探知は、近距離の把握、局所的な境界監視、防護地点まわりの受動探知を加えます。レーダーや RF、光学の代わりになるものではありません。その価値は、とりわけ低空からの接近や死角が問題になる場面で、もう一層を加えられる点にあります。
センサーの比較
各層がどのように補い合うか。
| センサー層 | 得意な領域 | 制約 | DroneDefender での役割 |
|---|---|---|---|
| レーダー | 移動する空中目標、無線を発しないドローン、広域監視 | クラッター、地形、物体サイズ、周囲環境 | トラックを生成し早期警戒を支える |
| RF / EM スキャナー | 制御リンク、テレメトリ、シグネチャ、Remote ID | 完全自律や無線沈黙のドローンには効きにくい | 信号を探知し分類を支える |
| 光学 PTZ / 熱赤外 | 視覚的確認、追尾、証拠、オペレーターの確信 | 天候、霧、見通し、照明 | 目標を確認し証拠を記録する |
| 音響センサー | 近距離探知、低空のドローン、受動的な把握 | 背景騒音、風、探知距離の制約 | 近距離の受動探知を加える |
| センサーフュージョン | 複数の信号をひとつの運用画面にまとめる | 統合、較正、信頼できるデータモデルが必要 | 警報をトラック、確度、オペレーターの判断へ変える |
センサーフュージョン:四つの入力、ひとつのトラック
重要なのは四つのセンサーではなく、ひとつの画面です。
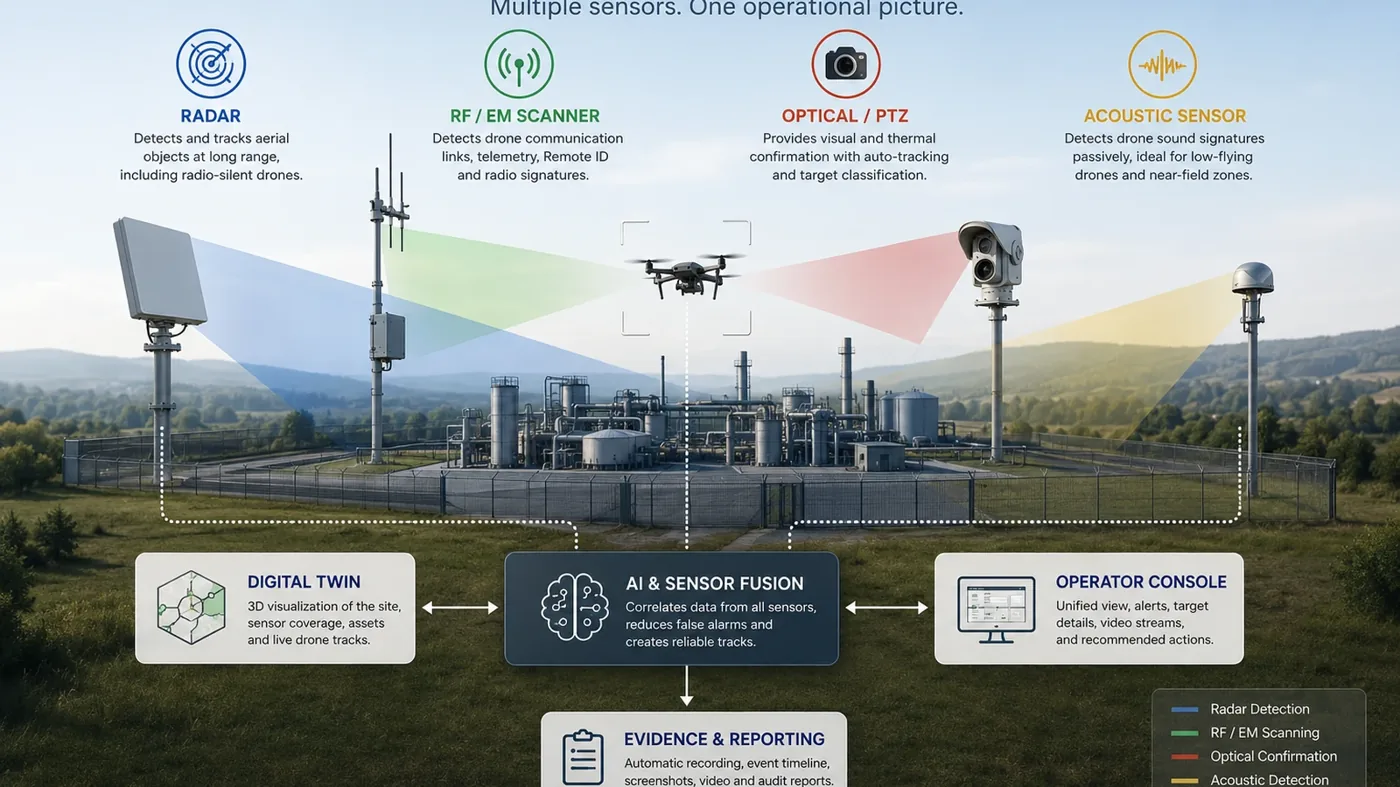
層を重ねた探知の価値は、入力が統合されて初めて現れます。統合がなければ、オペレーターは別々の機器から個別の警報を受け取るだけです。統合されれば、1 機のドローンは 1 本のトラックになります。情報源、確度、リスク水準、証拠を伴ったトラックです。有用なトラックには、位置、方向、速度、高度の推定、検出したセンサー、分類、リスク水準、事象のタイムライン、推奨される次の行動、証拠の断片が含まれます。DroneDefender はレーダー、RF/EM、光学、音響の入力を、空間デジタルツインとオペレーターコンソールの中で単一の目標トラックにまとめます。
デジタルツインとオペレーターコンソール
単なる地図ではなく、文脈を。
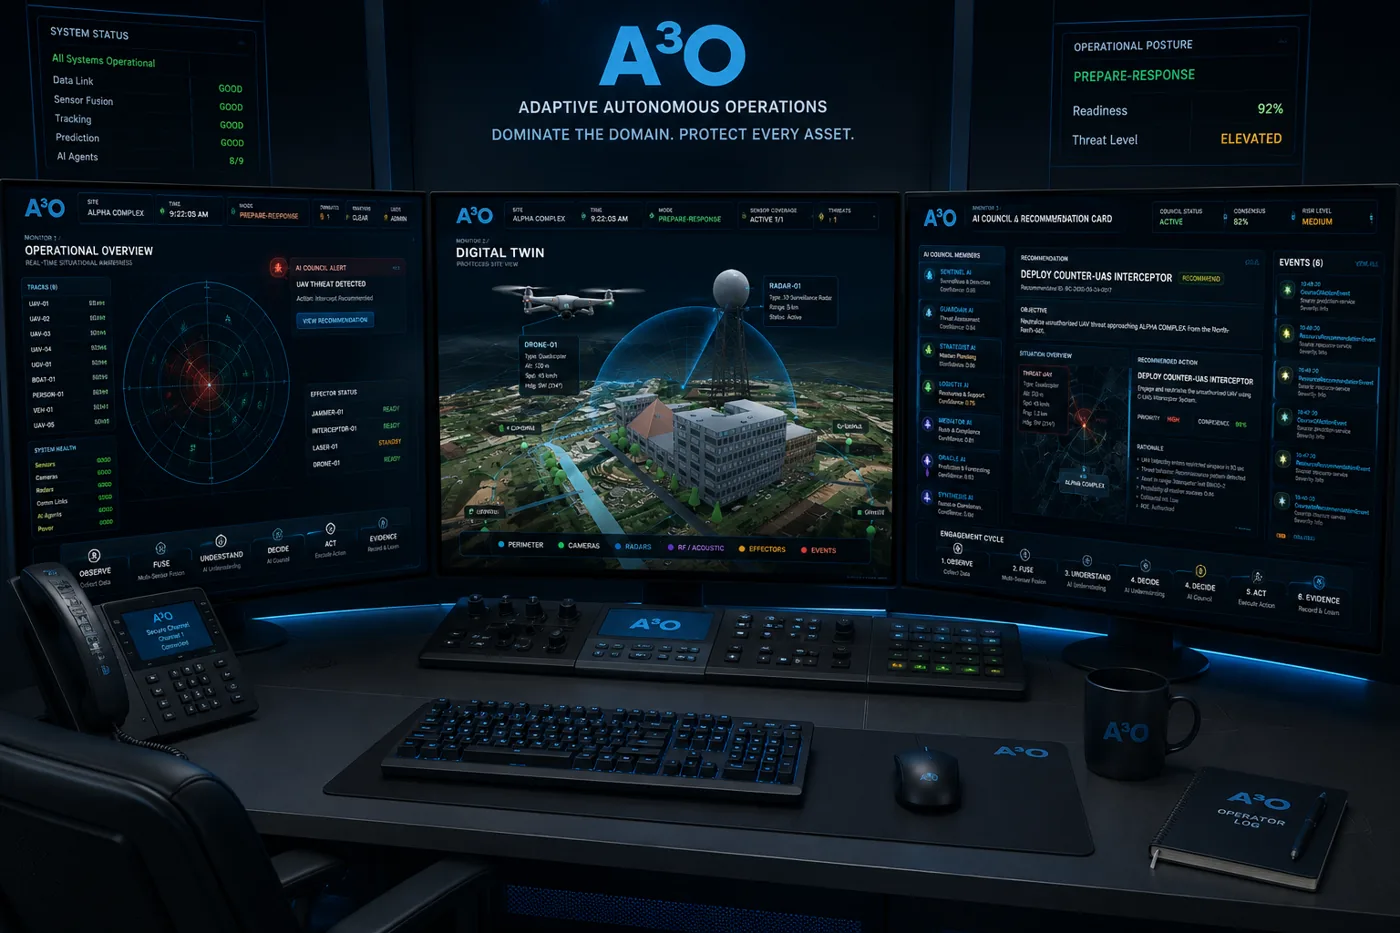
防護対象サイトは単なる地図ではありません。建物、道路、フェンス、立入制限区域、センサーのカバー範囲、カメラ、死角、高価値資産を含みます。デジタルツインはこの環境を、オペレーターが理解できる形で表現します。オペレーターコンソールは実務的な問いに答えます。何が検出されたのか、どこにあるのか、どのセンサーが捉えたのか、システムはどれだけ確信しているのか、リスク水準はどれか、次に何を確認すべきか、どの証拠が記録されたのか。DroneDefender が単なる検知器ではなくプラットフォームとして設計されているのはこのためです。さらにヘビー版では、オペレーターは一人で作業しません。オンボードの AI Council がリアルタイムで助言します。
AI Council とオペレーターのコパイロット
助言するエージェント、判断するオペレーター。
ヘビー版 A3O プラットフォームでは、マルチエージェントの AI Council がオンボードで動作します。専門化したエージェントのチームが助言し、判断は人が下します。Copilot は状況についての問いに答え、必要なモジュールを呼び出し、計画を提案します。ローカルの言語モデル上で動作するため、データがサイトの外へ出ることはありません。フュージョンとインテリジェンスのエージェントは、センサー信号を単一のトラックに統合し、根拠を添えてリスクを評価します。行動方針エージェントは特定の目標に対する対処の選択肢を提示し、リソースとロジスティクスは成功確率を見積もって何で対処すべきかを推奨します。気象エージェントは気象状況を評価に織り込み、ナレッジエージェントは過去の事象と訓練から知見を蓄積して、助言を時間とともに鋭くしていきます。すべての提案はあくまで助言です。AI が推奨し、オペレーターが確認し、方針と承認が検証され、重要な操作には確認が必要になります。重要施設では二重の手動確認が必須となる場合もあります。プラットフォームは先も見ます。AI 予測は現在のトラックを前方へ投影し、推奨される行動方針と結び付けてデジタルツインのタイムライン上に「未来」の領域を示します。これにより防護は、事後対応から先読みへと変わります。
防護対象サイトに本当に必要なもの
機器の寄せ集めではなく、アーキテクチャ。
防護対象サイトに必要なのは、機器を無秩序に並べることではなく、一貫したアーキテクチャです。導入前にサイトを評価すべきです。境界、資産、空域、死角、電波環境、照明、天候、通信、オペレーターの作業手順、証拠の要件、承認済み対処の方針。適切な解は、エネルギー施設、物流拠点、港湾、一時的なイベント、企業キャンパス、重要インフラ施設のそれぞれで異なります。小規模または一時的なサイトは迅速展開パッケージから始められますし、複雑または高リスクのサイトには、ローカル AI 解析、デジタルツイン、証拠保管を備えた完全なエッジプラットフォームが必要になることもあります。
DroneDefender の多層探知へのアプローチ
孤立した検知器から、ひとつのプラットフォームへ。
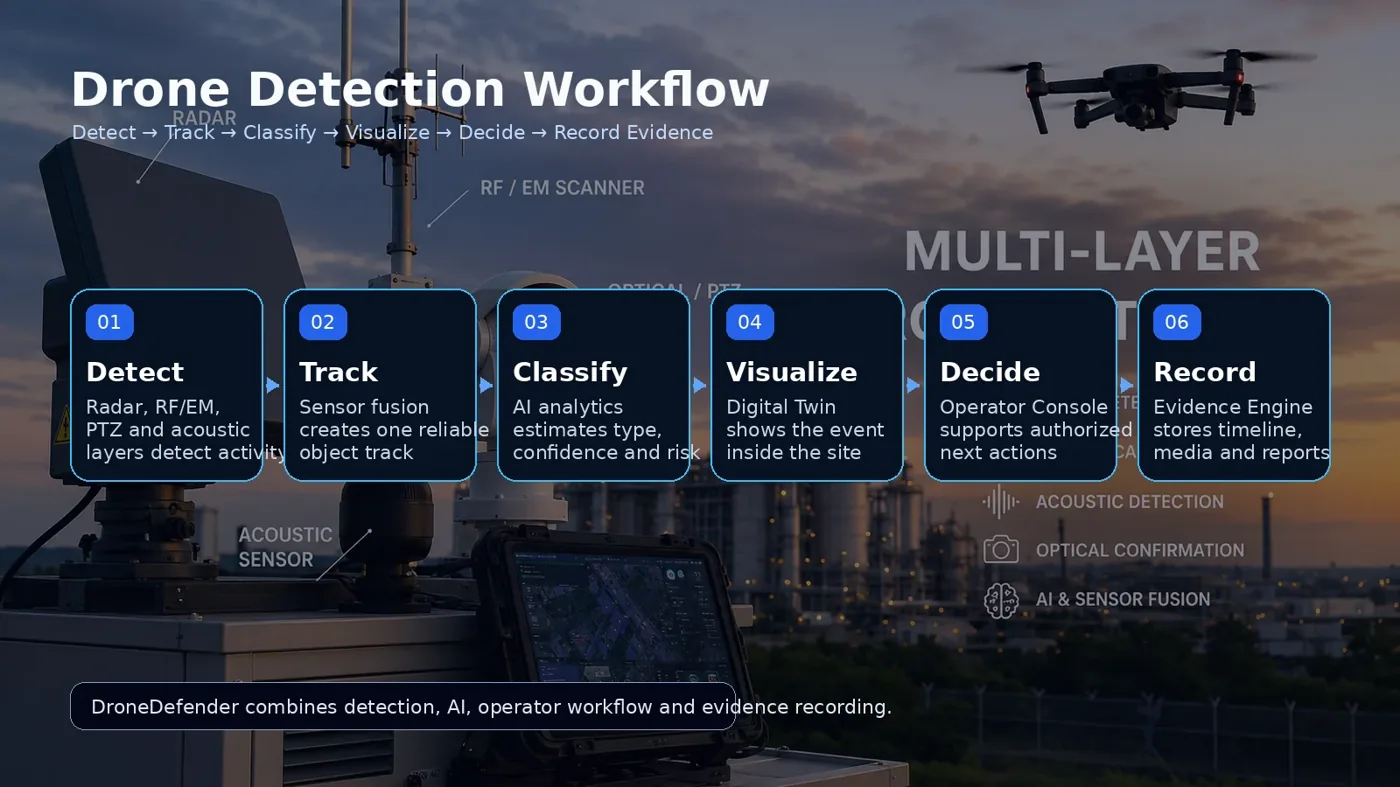
DroneDefender は、探知システム、AI 解析、デジタルツイン、オペレーターコンソール、承認済み対処ワークフローを、防護対象サイトのひとつの運用画面に結び付けます。プラットフォームは、レーダー探知、RF/EM スキャン、光学 PTZ 追尾、熱赤外による確認、音響探知、AI 解析、オンボードの AI Council と Copilot、デジタルツインの可視化、オペレーターの判断支援、証拠記録を統合します。導入形態はサイトに合わせて選べます。軽量な導入には DroneDefender Online、迅速な現地導入には A3O Mini、高リスクまたはオフライン運用が必要なサイトには完全なエッジプラットフォーム、広域にはカスタム施設複合体、検証にはパイロットプログラム、一時的な防護にはレンタルパッケージ。
よくあるご質問
多層的なドローン探知とは何ですか
レーダー、RF/EM スキャン、光学 PTZ カメラ、音響センサーを、防護対象サイトのひとつの統合された運用画面にまとめるカウンター UAS のアプローチです。
ドローン探知センサーが 1 種類では足りないのはなぜですか
単一のセンサーがあらゆる環境で同じ性能を発揮することはありません。レーダー、RF、光学、音響にはそれぞれ強みと限界があります。組み合わせることで状況認識が高まり、単一技術への依存が減ります。
レーダーによるドローン探知とは何ですか
レーダーを用いて移動する空中物体を探知し追尾する方法です。広域監視に適しており、無線を発していないドローンの探知にも役立ちます。
RF によるドローン探知とは何ですか
ドローンの制御リンク、テレメトリ、映像伝送、Remote ID などの無線シグネチャに関係する電波活動を監視する方法です。
音響センサーでドローンを探知できますか
できます。音響センサーはドローンの音のシグネチャを聞き取って探知を支えます。受動的な近距離層として最も有用で、他のセンサーと組み合わせて使うべきものです。
光学 PTZ による確認はなぜ重要ですか
光学 PTZ による確認によって、オペレーターは検出された目標を目視で検証し、分類を裏づけ、証拠を記録できます。
カウンター UAS におけるセンサーフュージョンとは何ですか
異なるセンサーのデータをひとつのトラックまたは事象にまとめることです。オペレーターは個別の警報ではなく、位置、確度、リスク水準、裏づけとなる証拠を備えた統合ビューを受け取ります。
DroneDefender はインターネットなしで動作しますか
DroneDefender は、インターネット接続が限られる、あるいはまったくない環境でも、中核となる探知、可視化、オペレーターの作業手順が継続するローカルなエッジ構成に設定できます。範囲は構成によって異なります。
対処するかどうかを AI が決めるのですか
いいえ。AI Council と Copilot は助言するだけです。センサーを統合し、リスクを評価し、行動方針を提示し、対処を推奨しますが、判断はオペレーターが行います。方針と承認は常に検証され、重要な操作には人の確認が必要です。
AI コパイロットはデータをクラウドへ送りますか
ヘビー版 A3O プラットフォームでは、Copilot はローカルの言語モデル上で動作するため、状況に関するデータはサイト内に留まります。インターネット接続がなくても、探知、助言、記録をローカルで続けられます。
貴社サイトのドローン探知カバー範囲を評価しませんか
まずはご相談、デモ、パイロットから。
ドローン探知は 1 台の機器で解決する課題ではありません。防護対象サイトには、ドローン関連の事象を探知し、追尾し、分類し、可視化し、記録できる層構造のアーキテクチャが必要です。レーダー、RF/EM、光学 PTZ、音響がそれぞれ一部を担い、センサーフュージョンがそれらをつなぎ、デジタルツインが文脈を与え、証拠記録が事案を裏づけます。まずは短いご相談、ライブデモ、あるいは体系立てたパイロットから始めてください。DroneDefender が貴社サイトを評価し、死角を特定し、環境に適したセンサー構成をご提案します。
貴社サイトについてご相談しませんか
短時間の相談、ライブデモ、あるいは体系化されたパイロットプログラムから始められます。