Glasfaser-Drohnen: Warum HF-Erkennung und Störsender versagen — und was funktioniert
Eine Drohne an einer Spule aus Glasfaser bricht die beiden Annahmen, auf denen die meisten Abwehrsysteme aufgebaut sind: dass das Fluggerät sendet und dass sich die Verbindung stören lässt. Keine von beiden trifft zu.
Das Wichtigste
Was eine Glasfaser-Drohne ist
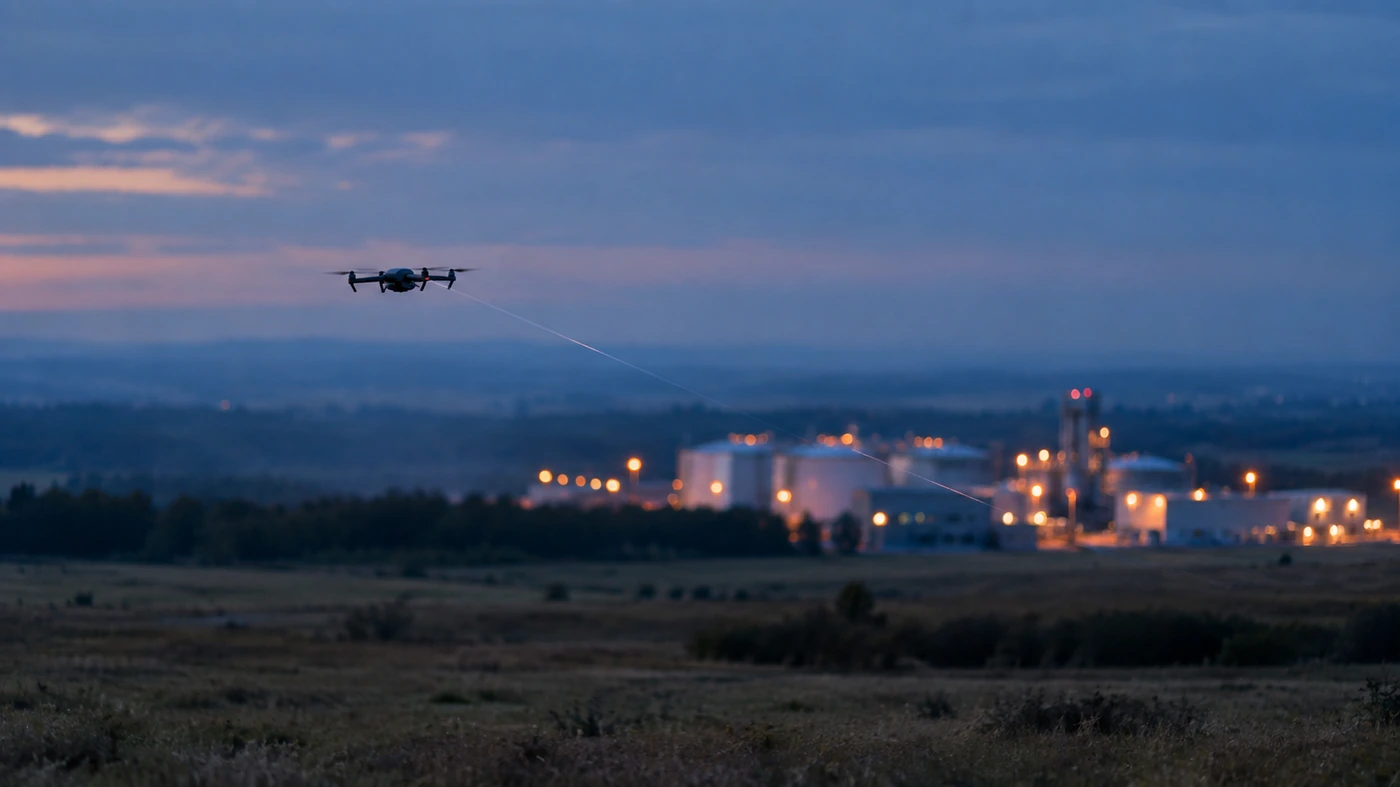
Eine Glasfaser-FPV-Drohne ersetzt ihre Funkverbindung durch eine Spule mit optischer Faser, üblicherweise 10 bis 20 Kilometer lang, die sich im Flug hinter dem Fluggerät abwickelt. Steuerbefehle laufen durch das Glas zur Drohne, das Videobild kommt denselben Weg zurück. Die Faser ist dünner als ein menschliches Haar und so leicht, dass ein kleiner Quadrocopter die Spule als Nutzlast tragen kann. Die Bauart wurde nicht erfunden, um Erkennung zu unterlaufen — sie setzte sich durch, weil sie Störsender unterläuft. In umkämpftem Luftraum verliert eine funkgesteuerte Drohne ihre Verbindung, sobald sie in einen gestörten Sektor einfliegt. Eine glasfasergeführte nicht, denn es gibt keine Verbindung, die brechen könnte. Die Unsichtbarkeit für Sensoren kam als Nebeneffekt — und für den Objektschutz ist genau dieser Nebeneffekt entscheidend.
Warum HF- und EM-Scanner stumm bleiben
HF- und EM-Erkennung arbeitet durch Zuhören. Ein Scanner überwacht das Spektrum auf die Steuer- und Videokanäle, die eine Drohne nutzt, erkennt die Protokollsignatur und peilt den Sender oft an. Gegen eine herkömmliche Drohne ist das die früheste und günstigste Warnung überhaupt: Ein passiver Empfänger nimmt eine Steuerverbindung auf fünf bis zehn Kilometer auf, lange bevor das Fluggerät sichtbar oder hörbar ist. Gegen eine Glasfaser-Drohne meldet derselbe Empfänger nichts, und es lohnt sich zu verstehen, warum. Es ist keine Frage der Empfindlichkeit, des Antennengewinns oder eines besseren Algorithmus. Das Fluggerät strahlt schlicht nicht ab. Es gibt kein schwaches Signal, das am Rauschflur übersehen würde — es gibt kein Signal. Kein HF-Scanner auf dem Markt wird je eine sehen, zu keinem Preis. Dasselbe gilt für Drohnen, die eine vorprogrammierte autonome Route mit abgeschaltetem Funk fliegen, und weitgehend für satellitengestützte Fluggeräte, deren Uplink schmal und himmelwärts gerichtet ist.
Warum ein Störsender nichts zu stören hat
Elektronische Kampfführung — Stören, Spoofing, Protokollübernahme — hat eine gemeinsame Voraussetzung: ein ausnutzbares Signal. Ein Störsender hebt den Rauschflur an, damit die Drohne ihren Bediener nicht mehr hört. Ein Spoofer speist falsche Navigationsdaten ein. Ein Übernahmesystem spricht der Drohne ihr eigenes Protokoll zurück. Jede dieser Techniken braucht einen Funkkanal, den sie angreifen kann. Eine Glasfaserstrecke verläuft im Glas, physisch von der elektromagnetischen Umgebung getrennt. Man kann das gesamte Spektrum rund um das Fluggerät sättigen — der Pilot fliegt mit ungestörtem Bild weiter. Deshalb hat das NATO-Kommando Allied Command Transformation öffentlich nach innovativen Lösungen speziell gegen Glasfaser-FPV-Drohnen gefragt: Die elektronische Standardantwort greift bei ihnen nicht.
Was weiterhin funktioniert
Eine Glasfaser-Drohne verbirgt genau eines: ihre Funkaussendungen. Alles andere an ihr bleibt physikalisch beobachtbar. Sie hat nach wie vor Rotoren, die Luft bewegen, einen Körper, der Radarenergie zurückwirft, und eine Form, die eine Kamera auflösen kann.
Die akustische Ebene: warum sie hier die direkte Antwort ist
Von allen Ebenen ist die Akustik die direkteste Antwort auf Glasfaser, aus einem einfachen Grund: Schall lässt sich nicht abschalten. Die Steuerverbindung kann ins Glas wandern, die Route kann vorprogrammiert sein, die Aussendungen können auf null gehen. Aber solange das Fluggerät in der Luft bleibt, zerhacken seine Rotoren die Luft — und das ist hörbar. Ein Drehflügler erzeugt ein wiedererkennbares akustisches Bild: Breitbandrauschen aus der Strömungsablösung plus tonale Anteile bei der Blattdurchgangsfrequenz und deren Harmonischen. Genau diese Struktur trennt eine Drohne von Wind im Laub, einem vorbeifahrenden Fahrzeug oder einem Vogel — und dieselbe Struktur erlaubt es der KI, einen Multikopter von einem Flächenflugzeug zu unterscheiden und die Zahl der Rotoren zu schätzen. Ein einzelner Knoten ist kein Mikrofon, sondern ein Mikrofon-Array. Die Laufzeitunterschiede zwischen den Elementen ergeben eine Peilung zur Quelle. Ein Knoten liefert eine Peilung; zwei oder mehr getrennte Knoten schneiden ihre Peilungen und ergeben einen Punkt im Raum samt Höhenschätzung. Deshalb stehen die Knoten nicht an einem Ort beisammen, sondern verteilt um den Perimeter mit überlappenden Zonen — typischerweise vier bis acht je Objekt, abhängig von Fläche und Gelände.
Die praktische Folge für ein geschütztes Objekt
Die unbequeme Schlussfolgerung lautet: Ausgerechnet die HF-Erkennung, die günstig und passiv ist, in Flughafennähe zulässig bleibt und die früheste Warnung liefert, ist die Ebene, die gegen einen entschlossenen Gegner zuerst versagt. Sie bleibt das richtige Fundament — die meisten Drohnen über den meisten Objekten sind gewöhnliche funkgesteuerte Fluggeräte, und nichts sonst warnt auf zehn Kilometer. Aber ein Perimeter allein auf HF-Basis hat eine dokumentierte, öffentlich diskutierte Lücke, und ein Gegner, der dieselben Artikel gelesen hat, weiß, wie er hindurchfliegt. Der Nahbereichsring schließt diese Lücke. Akustikknoten und Radar kümmert die Steuerverbindung nicht, und die Optik bestätigt, was die beiden gefunden haben. Sie zu ergänzen kostet weit weniger, als die Lücke während eines Vorfalls zu entdecken.
Wie DroneDefender damit umgeht
A3O behandelt Erkennung als Ebenen, die einander die blinden Flecken abdecken, und nicht als einzelnen Sensor. Die Analysatoren DD-6 und DD-12 stellen den passiven HF-Perimeter auf fünf bis zehn Kilometer. Akustikknoten, vier bis acht mit überlappenden Zonen, bilden den Nahbereichsring, der Rotoren unabhängig von Aussendungen hört. Radar ergänzt die physische Erfassung der Zelle. Ein optischer Turm, geführt von derjenigen Ebene, die zuerst ansprach, bestätigt das Ziel im Tag- oder Infrarotkanal und hält es im Auto-Track. Alle vier Zuflüsse werden zu einem einzigen Track verschmolzen, sodass ein Fluggerät als ein Objekt erscheint und nicht als vier unverbundene Alarme. Der Bediener sieht, welche Sensoren beigetragen haben und mit welcher Konfidenz — und entscheidet, was als Nächstes geschieht, denn die Entscheidung über die Reaktion bleibt beim Menschen.
Häufige Fragen
Lässt sich eine Glasfaser-Drohne stören?
Nein. Stören setzt eine Funkverbindung voraus, die sich unterbrechen lässt; eine Glasfaser-Drohne führt Steuer- und Videosignal in der Glasfaser, physisch von der elektromagnetischen Umgebung getrennt. Das Spektrum zu sättigen bleibt ohne Wirkung.
Kann ein HF-Scanner eine Glasfaser-Drohne erkennen?
Nein. HF- und EM-Scanner erkennen Aussendungen, und eine Glasfaser-Drohne sendet nicht. Das ist keine Frage der Empfindlichkeit oder eines bestimmten Modells: Es ist kein Signal vorhanden, also wird kein HF-Sensor zu irgendeinem Preis eine sehen.
Wie erkennt man eine Drohne, die nichts sendet?
An den physikalischen Spuren, die sie nicht verbergen kann: Rotorschall, von verteilten akustischen Arrays erfasst und trianguliert, Radarreflexion der Zelle sowie optische oder thermische Bestätigung, sobald ein Sensor die Kamera auf die Peilung führt.
Heißt das, HF-Erkennung ist überholt?
Nein. Die meisten Drohnen über den meisten Objekten sind weiterhin funkgesteuert, und HF-Erkennung liefert die früheste Warnung auf fünf bis zehn Kilometer, passiv und in Flughafennähe zulässig. Sie bleibt die richtige erste Ebene — sie kann nur nicht die einzige sein.
Welche Reichweite bietet akustische Erkennung gegen Glasfaser-Drohnen?
Typischerweise einige hundert Meter je Knoten, weshalb die Knoten mit überlappender Abdeckung verteilt werden. Es ist eine Nahbereichsebene und keine Frühwarnung — ihr Wert liegt darin, dass sie arbeitet, wenn die HF-Ebene nichts meldet.
Stört Betriebslärm die akustische Erkennung?
Ja, und das ist eine ehrliche Grenze dieser Ebene. Starker Wind, Regen und dauerhafter Industrielärm verringern die Reichweite. Genau deshalb steht die Akustik nie allein: Sie arbeitet neben Radar und Optik, und die Klassifikation über die harmonische Struktur des Rotorschalls hilft, eine Drohne vom Hintergrundgeräusch zu trennen.
Den eigenen blinden Fleck einschätzen
Wenn Ihr derzeitiger Schutz allein auf HF-Erkennung beruht, existiert die hier beschriebene Lücke auf Ihrem Gelände bereits. Ein Verwundbarkeitsaudit zeigt, wo ein glasfasergeführtes oder funkstilles Fluggerät unbemerkt anfliegen könnte, und ein kurzer Pilotbetrieb zeigt, was die Nahbereichsebenen über Ihrem Luftraum tatsächlich registrieren würden.
Möchten Sie den Schutz Ihres Standorts besprechen?
Beginnen Sie mit einer kurzen Beratung, einer Live-Demo oder einem strukturierten Pilotprogramm.