Drone cáp quang: vì sao phát hiện RF và gây nhiễu đều vô hiệu — và cái gì thì hiệu quả
Một chiếc drone kéo theo cuộn sợi thủy tinh phá vỡ hai giả định mà phần lớn hệ thống chống drone dựa vào: rằng phương tiện bay có phát sóng, và rằng kênh điều khiển có thể bị gây nhiễu. Không giả định nào còn đứng vững.
Những điểm chính
Drone cáp quang là gì
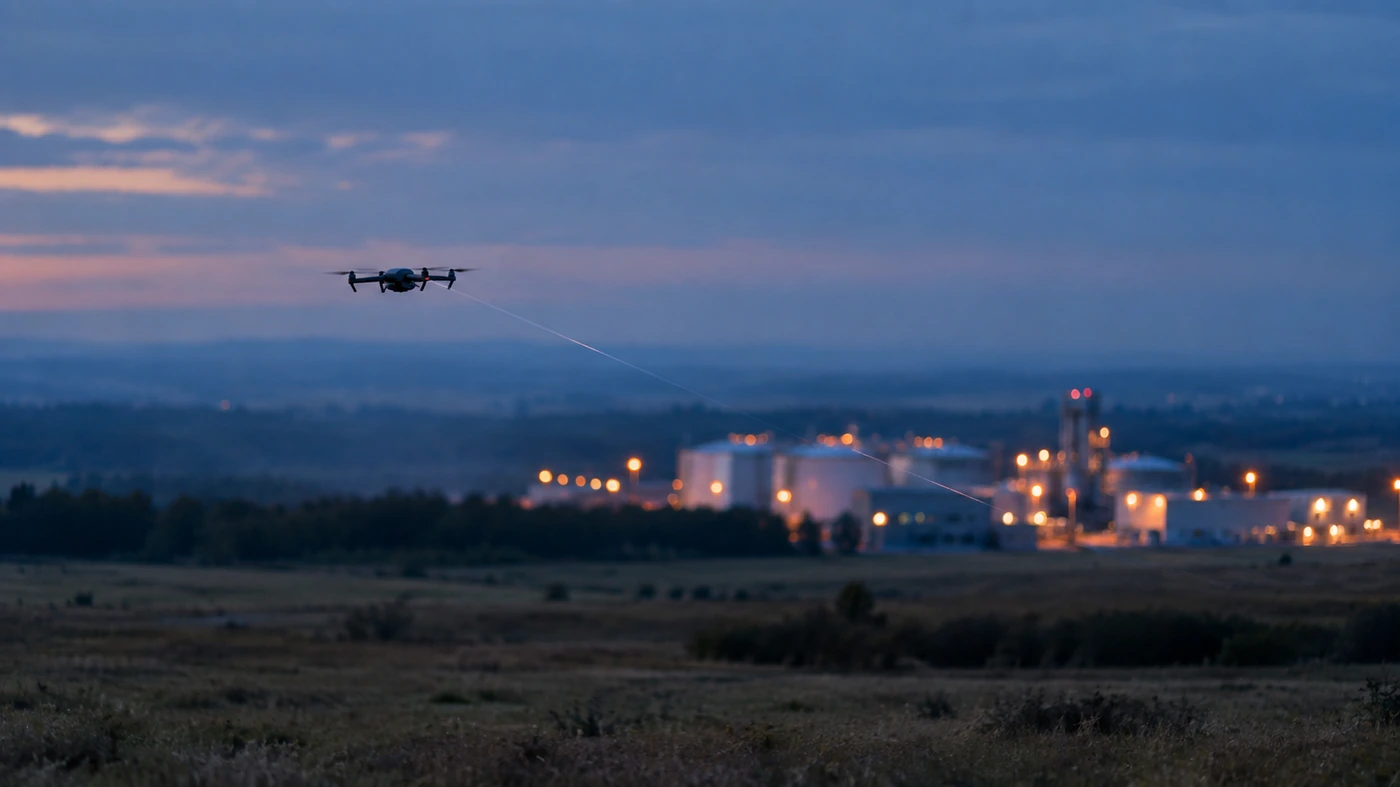
Drone FPV cáp quang thay kênh vô tuyến bằng một cuộn sợi quang, thường dài 10 đến 20 kilômét, tự nhả ra phía sau phương tiện bay trong lúc bay. Lệnh điều khiển đi theo sợi thủy tinh xuống drone; hình ảnh trở về theo đúng đường đó. Sợi mảnh hơn tóc người và nhẹ đủ để một chiếc quadcopter nhỏ mang cuộn sợi như tải trọng. Thiết kế này không ra đời để né tránh phát hiện — nó được chọn vì né tránh được gây nhiễu. Trong vùng trời tranh chấp, drone điều khiển vô tuyến mất kênh ngay khi bay vào khu vực bị gây nhiễu. Drone dẫn bằng cáp quang thì không, bởi chẳng có kênh nào để đứt. Khả năng miễn nhiễm với phát hiện đến như một hệ quả phụ, và chính hệ quả phụ ấy mới quan trọng với việc bảo vệ cơ sở.
Vì sao máy quét RF và EM im lặng
Phát hiện RF và EM hoạt động bằng cách lắng nghe. Máy quét theo dõi phổ tần để tìm kênh điều khiển và kênh hình mà drone sử dụng, nhận dạng chữ ký giao thức, và thường lấy phương vị tới máy phát. Trước một chiếc drone thông thường, đây là cảnh báo sớm nhất và rẻ nhất hiện có: một máy thu thụ động bắt được kênh điều khiển ở cự ly năm đến mười kilômét, rất lâu trước khi phương tiện bay lọt vào tầm mắt hay tầm nghe. Trước drone cáp quang, chính máy thu ấy không báo gì, và điều quan trọng là hiểu vì sao. Đây không phải chuyện độ nhạy, độ lợi ăng-ten hay một thuật toán tốt hơn. Phương tiện bay đơn giản là không bức xạ. Không có tín hiệu yếu nào bị bỏ sót ở ngưỡng nhiễu nền — không có tín hiệu nào cả. Không máy quét RF nào trên thị trường, ở bất kỳ mức giá nào, từng nhìn thấy một chiếc như vậy. Điều tương tự đúng với những chiếc drone bay theo tuyến tự động lập trình sẵn với vô tuyến tắt, và phần lớn đúng với các phương tiện liên lạc vệ tinh có đường lên hẹp và hướng thẳng lên trời.
Vì sao gây nhiễu chẳng có gì để phá
Tác chiến điện tử — gây nhiễu, giả mạo tín hiệu, chiếm quyền giao thức — chung một điều kiện tiên quyết: phải có tín hiệu khai thác được. Máy gây nhiễu nâng nền nhiễu lên để drone không còn nghe được người điều khiển. Thiết bị giả mạo bơm dữ liệu dẫn đường sai. Hệ thống chiếm quyền nói lại với drone bằng chính giao thức của nó. Mỗi kỹ thuật ấy đều cần một kênh vô tuyến để tấn công. Kênh cáp quang chạy bên trong thủy tinh, cách ly vật lý khỏi môi trường điện từ. Bạn có thể làm bão hòa toàn bộ phổ tần quanh phương tiện bay, người lái vẫn tiếp tục bay với hình ảnh nguyên vẹn. Đó là lý do Bộ Tư lệnh Chuyển đổi Đồng minh của NATO ra lời kêu gọi công khai tìm giải pháp đổi mới nhắm riêng vào drone FPV cáp quang: câu trả lời điện tử tiêu chuẩn không áp dụng được với chúng.
Cái vẫn hiệu quả
Drone cáp quang chỉ giấu được một thứ: bức xạ vô tuyến của nó. Mọi thứ còn lại vẫn quan sát được về mặt vật lý. Nó vẫn có cánh quạt khuấy không khí, thân máy phản xạ năng lượng radar, và hình dáng mà một camera có thể phân giải.
Lớp âm thanh: vì sao đây là câu trả lời trực tiếp
Trong tất cả các lớp, âm thanh là câu trả lời trực tiếp nhất cho cáp quang, vì một lý do đơn giản: âm thanh không tắt được. Kênh điều khiển có thể chuyển vào thủy tinh, tuyến bay có thể lập trình trước, bức xạ có thể đưa về không. Nhưng chừng nào phương tiện còn ở trên không, cánh quạt của nó vẫn đang chém không khí, và điều đó nghe thấy được. Một phương tiện cánh quay tạo ra bức tranh âm học nhận dạng được: tiếng ồn dải rộng do tách dòng cộng với các thành phần âm sắc tại tần số qua cánh và các hài của nó. Chính cấu trúc ấy tách drone khỏi tiếng gió trong tán lá, xe cộ chạy ngang hay chim bay — và cũng chính cấu trúc ấy giúp AI phân biệt máy bay nhiều cánh quạt với máy bay cánh cố định và ước lượng số cánh quạt. Một nút không phải một micro mà là một mảng micro. Chênh lệch thời gian tới giữa các phần tử cho ra phương vị tới nguồn. Một nút cho một phương vị; hai nút tách rời trở lên cắt nhau các phương vị và cho ra một điểm trong không gian kèm ước lượng độ cao. Vì vậy các nút không gom về một chỗ mà rải quanh vành đai với các vùng chồng lấn — thường bốn đến tám nút cho mỗi cơ sở, tùy diện tích và địa hình.
Hệ quả thực tế đối với một cơ sở được bảo vệ
Kết luận khó chịu là: chính phát hiện RF — rẻ, thụ động, hợp pháp gần sân bay và cho cảnh báo sớm nhất — lại là lớp thất bại đầu tiên trước một đối thủ quyết tâm. Nó vẫn là nền móng đúng đắn: phần lớn drone trên bầu trời phần lớn cơ sở là phương tiện điều khiển vô tuyến thông thường, và không gì khác cảnh báo được ở cự ly mười kilômét. Nhưng một vành đai chỉ dựng trên RF có một lỗ hổng đã được ghi nhận và bàn công khai, còn đối thủ từng đọc đúng những bài viết ấy biết cách bay xuyên qua. Vòng cận cảnh chính là thứ bịt lỗ hổng đó. Các nút âm thanh và radar chẳng bận tâm kênh điều khiển, còn quang học xác nhận điều hai lớp kia tìm ra. Chi phí bổ sung chúng thấp hơn nhiều so với cái giá của việc phát hiện lỗ hổng ngay giữa một sự cố.
DroneDefender xử lý chuyện này thế nào
A3O coi việc phát hiện là các lớp che điểm mù cho nhau, chứ không phải một cảm biến đơn lẻ. Các bộ phân tích DD-6 và DD-12 tạo vành đai RF thụ động ở cự ly năm đến mười kilômét. Các nút âm thanh, bốn đến tám nút với vùng chồng lấn, tạo thành vòng cận cảnh nghe được tiếng cánh quạt bất kể bức xạ. Radar bổ sung phát hiện vật lý thân máy bay. Tháp quang học, được dẫn hướng bởi lớp nào phản ứng trước, xác nhận mục tiêu bằng kênh ban ngày hoặc hồng ngoại và giữ trong chế độ bám tự động. Cả bốn luồng được hòa thành một vệt duy nhất, nên một phương tiện hiện ra như một vật thể chứ không phải bốn báo động rời rạc. Người trực thấy những cảm biến nào đã góp phần và với độ tin cậy ra sao — và vì quyết định ứng phó vẫn thuộc về con người, chính họ quyết định điều gì diễn ra tiếp theo.
Câu hỏi thường gặp
Có thể gây nhiễu drone cáp quang không?
Không. Gây nhiễu đòi hỏi một kênh vô tuyến để phá, trong khi drone cáp quang truyền tín hiệu điều khiển và hình ảnh bên trong sợi thủy tinh, cách ly vật lý khỏi môi trường điện từ. Làm bão hòa phổ tần không có tác dụng gì với nó.
Máy quét RF có phát hiện được drone cáp quang không?
Không. Máy quét RF và EM phát hiện bức xạ, còn drone cáp quang không bức xạ. Đây không phải giới hạn về độ nhạy hay của một mẫu máy cụ thể: không có tín hiệu hiện diện, nên không cảm biến RF nào, ở bất kỳ mức giá nào, nhìn thấy nó.
Làm sao phát hiện một chiếc drone không phát đi thứ gì?
Bằng những dấu vết vật lý nó không giấu được: tiếng cánh quạt được các mảng âm thanh phân tán thu nhận rồi định vị bằng phép tam giác, phản xạ radar từ thân máy bay, và xác nhận quang học hoặc ảnh nhiệt ngay khi một cảm biến đưa camera về đúng phương vị.
Vậy phát hiện RF đã lỗi thời?
Không. Phần lớn drone trên bầu trời phần lớn cơ sở vẫn dùng điều khiển vô tuyến, và phát hiện RF cho cảnh báo sớm nhất ở cự ly năm đến mười kilômét, một cách thụ động và hợp pháp gần sân bay. Nó vẫn là lớp đầu tiên đúng đắn — chỉ là không thể là lớp duy nhất.
Phát hiện âm thanh cho cự ly bao nhiêu trước drone cáp quang?
Thường vài trăm mét mỗi nút, vì thế các nút được rải với vùng phủ chồng lấn. Đây là lớp cận cảnh chứ không phải cảnh báo sớm: giá trị của nó nằm ở chỗ nó vẫn làm việc khi lớp RF không báo gì.
Tiếng ồn của cơ sở có cản trở phát hiện âm thanh không?
Có, và đó là giới hạn thành thật của lớp này. Gió mạnh, mưa và tiếng ồn công nghiệp liên tục làm giảm cự ly. Chính vì vậy âm thanh không bao giờ đứng một mình: nó làm việc cùng radar và quang học, còn việc phân loại theo cấu trúc hài của tiếng cánh quạt giúp tách drone khỏi nền ồn.
Đánh giá điểm mù của chính bạn
Nếu hệ thống bảo vệ hiện tại của bạn chỉ dựa vào phát hiện RF thì lỗ hổng mô tả ở đây đã tồn tại tại cơ sở của bạn. Một cuộc đánh giá lỗ hổng lập bản đồ những nơi mà phương tiện dẫn bằng cáp quang hoặc im lặng vô tuyến có thể tiếp cận mà không bị thấy, còn một chương trình thí điểm ngắn cho thấy các lớp cận cảnh thực sự ghi nhận được gì trên vùng trời của bạn.
Sẵn sàng trao đổi về địa điểm của bạn?
Bắt đầu bằng một buổi tư vấn ngắn, demo trực tiếp hoặc chương trình thử nghiệm bài bản.